
Visualizações: 0 Autor: Editor do site Horário de publicação: 19/09/2026 Origem: Site


A detecção óptica determina a confiabilidade do design de hardware moderno. Os engenheiros muitas vezes tratam esses componentes como simples acréscimos de circuito, mas erros de especificação acarretam pesadas penalidades. A seleção do componente de detecção de proximidade errado leva a falhas imediatas do sistema. Você enfrentará falsos gatilhos na linha de montagem ou interferência ambiental da luz solar direta no campo. Esses problemas forçam revisões de hardware no final do ciclo de desenvolvimento do produto, atrasando lançamentos e queimando horas de engenharia.
Esta análise técnica examina a mecânica de detecção óptica desde o início. Vamos detalhar como um o sensor de proximidade infravermelho funciona em ambientes voláteis do mundo real. Gerentes de produto e engenheiros de hardware precisam de critérios de avaliação precisos e testados em campo para especificar o componente certo para seu ambiente de aplicação exato. A compreensão desses princípios básicos evita falhas catastróficas em campo, garante uma operação confiável e mantém o cronograma do projeto intacto.
Arquitetura de componentes: Um sensor de proximidade infravermelho depende de um LED de transmissão IR emparelhado e um fotodiodo receptor para calcular a distância ou presença com base na reflexão da luz ou no tempo de voo.
Vulnerabilidades ambientais: A luz ambiente, a cor da superfície e a refletividade do material influenciam fortemente a precisão, exigindo estratégias de mitigação específicas, como modulação de sinal.
Compensações tecnológicas: Embora sejam altamente econômicos e rápidos, os sensores IR padrão enfrentam dificuldades com objetos escuros ou transparentes, necessitando de uma comparação cuidadosa com alternativas ultrassônicas ou capacitivas.
Foco nas especificações: A integração bem-sucedida requer a avaliação de planilhas de dados não apenas para alcance máximo, mas também para ângulo de feixe, consumo de energia e estabilidade térmica sob condições do mundo real.
O LED transmissor envia luz na faixa de comprimento de onda de 700 nm a 1 mm. Normalmente usamos 850 nm ou 940 nm para aplicações industriais. Este espectro permanece completamente invisível ao olho humano, evitando distrações nos dispositivos voltados para o usuário. O componente receptor detecta esse comprimento de onda específico. Os engenheiros contam com um fotodiodo ou fototransistor para esta tarefa. O receptor gera uma pequena corrente quando exposto à frequência correta de luz, atuando como os olhos do sistema.
O alinhamento físico entre o emissor e o receptor determina o desempenho. O isolamento óptico evita interferências internas. Sem defletor mecânico adequado, a luz vaza diretamente do emissor para o receptor dentro da caixa. Esse vazamento causa leituras falsas positivas permanentes. Você deve garantir que uma barreira opaca, geralmente plástico ABS preto ou epóxi especializado, separe os dois elementos na PCB. Freqüentemente projetamos tubos de luz personalizados para guiar o feixe exatamente para onde ele precisa ir.
Os sistemas IR ativos emitem luz para medir reflexão ou proximidade. Eles requerem energia contínua para conduzir a corrente direta do LED de transmissão. Os sistemas IR passivos (PIR) não emitem luz. Eles medem apenas a radiação térmica ambiente e as mudanças de calor corporal através de uma lente segmentada. Ambas as tecnologias atendem a propósitos de engenharia totalmente diferentes no chão de fábrica.
PIR lida com detecção de movimento em áreas amplas. Você encontrará PIR em sistemas de segurança, iluminação de armazéns e controles de ocupação HVAC. Sensores de proximidade infravermelhos ativos permitem medições precisas de distância. Eles detectam a presença dentro de um campo de visão estreito e definido. Escolha sensores ativos para robótica, interfaces sem toque e contagem de peças em correias transportadoras.
| Recurso | Infravermelho ativo | Infravermelho Passivo (PIR) |
Emissão |
Emite luz infravermelha (850nm/940nm) |
Nenhum (somente recebe) |
Alvo Primário |
Objetos físicos (qualquer temperatura) |
Assinaturas térmicas (calor corporal) |
Campo de visão |
Feixe estreito e direcional |
Área ampla e segmentada |
Consumo de energia |
Maior (aciona LED) |
Muito baixo (escuta passiva) |
O mecanismo básico de reflexão opera com base na física simples. A luz infravermelha sai do emissor e atinge um objeto alvo. A superfície reflete uma parte dessa luz de volta ao receptor. Sensores analógicos usam o ângulo da luz refletida para estimar a distância. Chamamos esse método de triangulação. A triangulação fornece medições de distância altamente precisas, independentemente da cor da superfície, pois depende da geometria e não da intensidade da luz bruta.
Outros sensores analógicos medem a intensidade do sinal retornado. Objetos mais próximos refletem mais luz, gerando um pico de tensão mais forte. Sensores de proximidade digitais usam lógica de limite. Eles acionam uma saída binária quando o sinal cruza um nível de tensão específico definido por um comparador. Isto fornece uma indicação simples de presença ou ausência para controladores lógicos básicos.
O circuito interno gerencia os dados brutos e ruidosos do sensor. Amplificadores operacionais (amplificadores operacionais) aumentam o sinal fraco do fotodiodo. Esta amplificação torna o sinal utilizável para processamento downstream. Os comparadores convertem variações de tensão analógica em sinais digitais limpos. Eles geram um estado alto ou baixo claro, geralmente usando uma saída de coletor aberto que requer um resistor pull-up na placa principal.
A integração do microcontrolador requer mapeamento cuidadoso de pinos e arquitetura de código. Sensores resolvidos por distância conectam-se aos pinos ADC (conversor analógico para digital). As saídas digitais baseadas em limites conectam-se aos pinos GPIO (Entrada/Saída de Uso Geral). Você deve configurar o tratamento de interrupções de hardware para tempos de resposta rápidos. Sensores de nível industrial incluem condicionamento de sinal integrado. Eles apresentam mecanismos de filtragem de ruído RC para rejeitar interferência elétrica de motores e relés próximos.
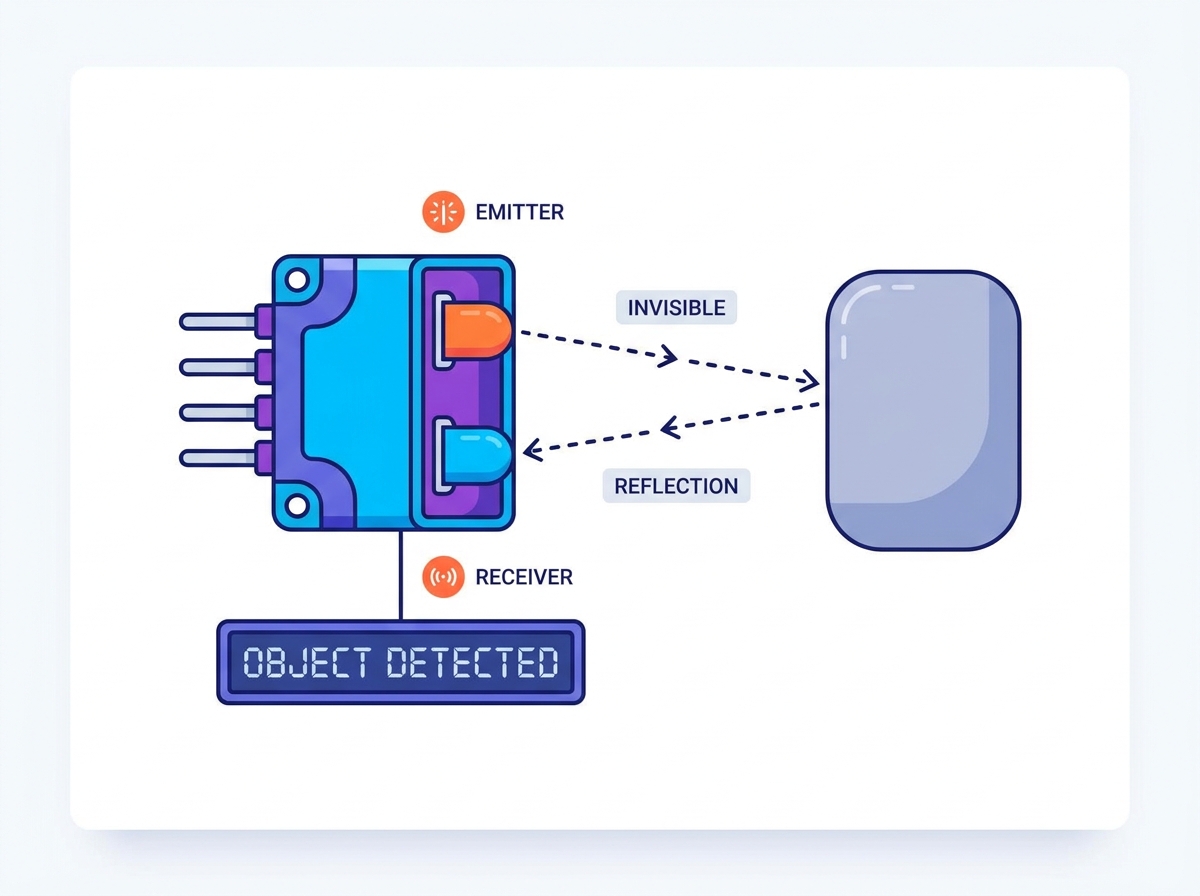
Sensores reflexivos padrão apresentam um pacote transceptor unificado. O emissor e o receptor ficam lado a lado na mesma caixa de plástico. Eles ficam voltados na mesma direção para detectar a luz refletida de um alvo. Este design compacto simplifica a integração mecânica e reduz a área ocupada pela PCB.
Esses sensores são excelentes na detecção de objetos de curto alcance. Os engenheiros os utilizam para detecção de bordas em veículos guiados automaticamente (AGVs). Eles também funcionam bem em aplicações básicas de detecção de presença. A detecção de papel em impressoras comerciais depende muito deste pacote padrão para monitorar o trajeto do papel e detectar atolamentos.
Os sensores de quebra de feixe usam uma configuração de modo oposto. O emissor e o receptor ficam frente a frente através de uma lacuna física. O receptor vê constantemente a luz emitida. Um objeto que passa entre eles quebra o feixe, diminuindo a tensão do receptor e acionando o sensor.
Este método oferece confiabilidade incomparável. Ele ignora totalmente a cor da superfície, a luz ambiente e a refletividade. Os engenheiros especificam sensores transmissivos para aplicações de contagem de alta velocidade. Eles formam a base das cortinas de luz de segurança nas prensas de estampagem. Você deve usá-los em ambientes adversos onde a reflexão é imprevisível ou os alvos são altamente variáveis.
A tecnologia Time-of-Flight (ToF) representa um grande salto na detecção óptica. Um ToF O sensor infravermelho mede o tempo real que a luz leva para deixar o emissor, atingir o alvo e retornar. Não depende da intensidade da luz refletida. O sensor emite um pulso curto e de alta potência e cronometra o eco usando um relógio interno altamente preciso.
Os sensores ToF fornecem imunidade às variações de cor da superfície. Um objeto preto fosco lê exatamente à mesma distância que um objeto branco brilhante. Eles oferecem precisão de distância significativamente maior em distâncias mais longas. Use ToF quando for necessário mapeamento preciso de profundidade ou medição volumétrica.
Os smartphones contam com detecção de proximidade auditiva durante as chamadas. O sensor desativa a tela sensível ao toque para evitar entradas acidentais de sua bochecha. Ele também desliga a luz de fundo da tela para economizar bateria. Esta função requer alta confiabilidade, baixo consumo de energia e um espaço físico reduzido.
A integração em dispositivos móveis apresenta restrições mecânicas estritas. As limitações de espaço obrigam à utilização de microembalagens. A diafonia da tampa de vidro requer calibração óptica avançada durante a fabricação. Os engenheiros devem implementar algoritmos de compensação de luz ambiente para evitar falhas externas quando o usuário entra sob a luz solar direta.
Os sistemas de higiene pública dependem inteiramente da detecção óptica. Torneiras automáticas, dispensadores de sabão e secadores de mãos de alta velocidade usam esses componentes. Eles fornecem uma experiência de usuário higiênica e sem toque. O sensor detecta mãos entrando na zona de ativação e aciona a válvula solenóide ou motor.
A automação sanitária enfrenta desafios ambientais únicos que destroem sensores mal especificados. A interferência de gotículas de água causa falsos gatilhos. Com o tempo, resíduos de sabão se acumulam nas lentes do sensor, cegando o receptor. Os engenheiros devem projetar gabinetes autolimpantes ou especificar sistemas ópticos altamente tolerantes com calibração automática de linha de base.
As instalações de fabricação utilizam sensores ópticos extensivamente em toda a área de produção. As correias transportadoras os utilizam para contagem de peças, detecção de atolamentos e lógica de roteamento. O rápido tempo de resposta lida facilmente com linhas de produção de alta velocidade, rastreando milhares de unidades por minuto.
As plataformas robóticas dependem deles para navegação local. Eles evitam obstáculos em veículos guiados automaticamente que movimentam paletes. Os robôs a vácuo usam sensores voltados para baixo para detecção de penhascos e quedas. Isto evita danos dispendiosos ao equipamento durante a operação autônoma perto de escadas ou docas de carga.
A corrente direta impulsiona a intensidade do LED IR. Aumentar a corrente produz um alcance de detecção eficaz mais longo. No entanto, isso aumenta o consumo total de energia e gera calor. Você deve mapear essa relação durante a fase de projeto esquemático para evitar sobrecarregar sua fonte de alimentação.
Dispositivos IoT alimentados por bateria exigem orçamentos de energia rigorosos. Você deve equilibrar a frequência de pesquisa com a intensidade do pulso. Reduzir a taxa de pesquisa economiza energia, mas aumenta a latência de resposta. Otimize esses parâmetros com base na velocidade desejada do aplicativo. Um sensor que verifica um carro estacionado pode pesquisar uma vez por segundo; um sensor que protege uma lâmina de serra deve pesquisar a cada milissegundo.
Os sensores padrão sofrem de severas limitações em relação aos materiais alvo. Superfícies escuras ou foscas absorvem a luz infravermelha, não retornando quase nada ao receptor. Texturas ásperas dispersam o feixe da lente do receptor. Isto reduz drasticamente o alcance de detecção efetivo e causa detecções perdidas.
Você deve estabelecer uma estrutura rigorosa para testar os materiais alvo. Teste os objetos mais escuros e menos refletivos esperados no ambiente. Faça isso antes de finalizar as especificações do sensor ou solicitar PCBs. Se os sensores padrão falharem no teste de objetos escuros, atualize imediatamente para a tecnologia ToF.
| Tipo de material | Reflexividade (Espectro IR) | Confiabilidade de detecção (IR padrão) |
Papel Branco / Plástico Brilhante |
Alto (>80%) |
Excelente |
Cartão / Madeira |
Médio (40-60%) |
Bom (alcance reduzido em aproximadamente 30%) |
Borracha Preta Fosca |
Baixo (<10%) |
Fraco (requer ToF) |
Vidro Transparente / Acrílico |
Variável (passagem) |
Falha (requer ultrassom) |
Sensores ópticos oferecem enormes vantagens de velocidade. Eles operam muito mais rápido que os sensores acústicos ou ultrassônicos. A luz viaja mais rápido que o som, permitindo tempos de resposta de microssegundos. Isso os torna ideais para contagem de alta velocidade e aplicações de segurança.
Combine o tempo de resposta do sensor com a velocidade do objeto alvo. A classificação de alta velocidade requer taxas de pesquisa rápidas. Os sistemas de automação industrial dependem desta baixa latência para acionar os empurradores pneumáticos com precisão. Certifique-se de que a velocidade do clock do seu microcontrolador e as rotinas de interrupção possam processar os sinais com rapidez suficiente.
Fontes externas de IR causam falsos positivos graves. A luz solar direta contém forte radiação infravermelha que inunda o meio ambiente. A iluminação halógena também emite grandes quantidades de ruído infravermelho. Isso sobrecarrega o receptor, satura o fotodiodo e cega completamente o sensor.
Você deve avaliar antecipadamente as estratégias de mitigação. Os filtros ópticos de luz natural bloqueiam a luz visível e reduzem o ruído infravermelho. Lentes epóxi pretas são padrão para essa finalidade. Blindagem física, montagem embutida profunda e viseiras solares fornecem proteção mecânica adicional contra impactos diretos de luz.
A modulação do sinal elimina o ruído ambiente de forma eficaz. Você modula o emissor IR em uma frequência específica, normalmente 38 kHz. O receptor é sintonizado com um filtro passa-banda para aceitar apenas aquela frequência exata. Ele ignora toda a luz infravermelha de fundo contínua, tratando-a como um deslocamento DC.
A implementação de circuitos modulados adiciona complexidade de hardware. Requer CIs de receptor específicos e controle de tempo preciso do seu MCU. Contudo, o custo é justificado para aplicações externas ou pisos de fábrica com arcos de soldagem. Os circuitos não modulados são estritamente para ambientes internos controlados e escuros.
As temperaturas extremas afetam o desempenho dos componentes no nível do silício. O calor altera a queda de tensão direta do LED IR. Também altera a corrente escura e a sensibilidade do fotodiodo. Esse desvio térmico causa faixas de detecção inconsistentes à medida que a máquina aquece.
Implantações externas requerem circuitos de compensação térmica. As aplicações industriais enfrentam variações de temperatura semelhantes perto de fornos ou freezers. Revise a folha de dados do fabricante para coeficientes de temperatura. Implemente rotinas de calibração de software para ajustar os limites dinamicamente se a compensação de hardware for insuficiente.
A reflexão óptica difere fundamentalmente da propagação de ondas acústicas. Sensores ultrassônicos emitem ondas sonoras de alta frequência. Eles medem o tempo de retorno do eco. Eles são excelentes na detecção de objetos transparentes, como garrafas de vidro ou níveis de água em um tanque.
Escolha ultrassônico para cores de superfície altamente variáveis ou alvos claros. Escolha sensores ópticos para tempos de resposta mais rápidos e embalagens menores. Os sensores ópticos também oferecem ângulos de feixe muito mais estreitos. Isto permite a detecção através de pequenas aberturas ou tubos onde as ondas ultrassônicas ricocheteiam nas paredes.
| Recurso | Sensor infravermelho | Sensor ultrassônico |
Tempo de resposta |
Microssegundos (muito rápido) |
Milissegundos (mais lento) |
Ângulo de feixe |
Estreito (localizado) |
Largo (em forma de cone) |
Objetos Transparentes |
Detecção deficiente |
Excelente Detecção |
Impacto da cor da superfície |
Alto (IR padrão) |
Nenhum |
Sensores baseados em campo eletromagnético oferecem diferentes capacidades para a indústria pesada. Sensores indutivos detectam apenas objetos metálicos. Eles são altamente robustos em ambientes sujos cheios de óleo e aparas de metal. Sensores capacitivos detectam não metais e líquidos, mas têm um alcance muito curto, geralmente inferior a 20 mm.
Os sensores ópticos oferecem um meio-termo. Eles fornecem detecção de longo alcance para objetos não metálicos, como caixas de papelão ou sacolas plásticas. Eles não exigem que o alvo seja condutivo. Avalie os níveis de sujeira e poeira ambiental antes de escolher óptico em vez de capacitivo, pois a sujeira na lente matará um sensor óptico.
Os engenheiros precisam de uma lista de verificação clara para especificações. Primeiro, avalie a consistência do material alvo. Em segundo lugar, avalie o controle da iluminação ambiental. Terceiro, calcule suas restrições de energia. Finalmente, revise as limitações de montagem mecânica.
Especifique IR padrão para ambientes internos de iluminação controlada com cores alvo consistentes.
Especifique IR modulado para ambientes com exposição solar ou iluminação industrial intensa.
Especifique ToF IR quando as cores do alvo variarem drasticamente ou for necessária uma medição precisa da distância.
Evite totalmente o infravermelho se o ambiente apresentar poeira intensa, spray de óleo ou líquidos opacos na lente.
Tome as seguintes ações para garantir uma integração bem-sucedida e evitar falhas em campo:
Adquira kits de desenvolvimento de fornecedores para testar a modulação do sinal e os tempos de resposta antes de projetar seu PCB personalizado.
Teste o sensor em relação aos materiais alvo reais sob as condições exatas de iluminação esperadas na implantação.
Projete defletores físicos em seu gabinete para isolar o emissor do receptor e evitar diafonia óptica.
Implemente calibração de linha de base baseada em software para levar em conta o desvio térmico e a degradação da lente ao longo do tempo.
R: Sensores reflexivos padrão normalmente detectam objetos a até 30 centímetros de distância. Os sensores de tempo de voo (ToF) podem estender esse alcance em até vários metros. O alcance máximo depende muito da corrente de acionamento do LED, da óptica da lente e da refletividade da superfície do objeto alvo.
R: Os sensores analógicos padrão têm dificuldade com objetos pretos porque absorvem luz infravermelha. Objetos transparentes como o vidro deixam passar a luz, causando falhas de detecção. Os sensores de tempo de voo lidam melhor com objetos pretos, mas os sensores ultrassônicos são recomendados para materiais transparentes.
R: A luz solar direta contém altos níveis de radiação infravermelha. Este ruído de fundo satura o receptor do fotodiodo, causando leituras falsas positivas ou cegando completamente o sensor. Filtros ópticos e modulação de sinal de 38 kHz são necessários para mitigar esta interferência.
R: Sensores ativos emitem sua própria luz infravermelha e medem o reflexo para determinar distância ou presença. Os sensores infravermelhos passivos (PIR) não emitem luz. Eles detectam apenas alterações na radiação térmica ambiente, tornando-os ideais para detecção de movimento humano em áreas amplas.
A: Conecte o sensor a um osciloscópio para monitorar a saída de tensão analógica. Coloque os objetos alvo a distâncias conhecidas e registre os níveis de tensão. Ajuste o potenciômetro integrado ou modifique os valores de limite ADC do microcontrolador para definir o ponto de disparo desejado.
R: A modulação do sinal em 38 kHz distingue a luz do sensor do ruído de fundo contínuo, como luz solar ou iluminação interna. O receptor é sintonizado com um filtro passa-banda para reagir apenas aos pulsos nesta frequência específica, garantindo uma operação confiável.
R: O crosstalk óptico ocorre quando a luz do emissor vaza diretamente para o receptor sem ricochetear no alvo. Isso causa falsos gatilhos. Evite isso instalando uma barreira física opaca entre o emissor e o receptor e garantindo que a tampa de vidro fique rente ao sensor.
