
Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 19.09.2026 Herkunft: Website


Die optische Erkennung bestimmt die Zuverlässigkeit des modernen Hardwaredesigns. Ingenieure betrachten diese Komponenten oft als einfache Schaltungserweiterungen, doch Spezifikationsfehler ziehen schwere Strafen nach sich. Die Auswahl der falschen Näherungserkennungskomponente führt zu sofortigen Systemausfällen. Am Fließband werden Sie mit falschen Auslösern oder Umwelteinflüssen durch direktes Sonnenlicht auf dem Feld konfrontiert. Diese Probleme erzwingen Hardware-Revisionen zu einem späten Zeitpunkt im Produktentwicklungszyklus, was zu Verzögerungen bei Markteinführungen und einem Zeitverlust bei der Entwicklung führt.
Dieser technische Teardown untersucht die Mechanik der optischen Erkennung von Grund auf. Wir werden aufschlüsseln, wie ein Infrarot-Näherungssensoren funktionieren in volatilen realen Umgebungen. Produktmanager und Hardware-Ingenieure benötigen präzise, praxiserprobte Bewertungskriterien, um die richtige Komponente für ihre genaue Anwendungsumgebung zu spezifizieren. Das Verständnis dieser Grundprinzipien verhindert katastrophale Ausfälle vor Ort, gewährleistet einen zuverlässigen Betrieb und sorgt dafür, dass der Zeitplan Ihres Projekts intakt bleibt.
Komponentenarchitektur: Ein Infrarot-Näherungssensor basiert auf einer gepaarten IR-Sende-LED und einer Empfangsfotodiode, um Entfernung oder Anwesenheit basierend auf Lichtreflexion oder Flugzeit zu berechnen.
Umweltbedingte Schwachstellen: Umgebungslicht, Oberflächenfarbe und Materialreflexion haben großen Einfluss auf die Genauigkeit und erfordern spezielle Abhilfestrategien wie Signalmodulation.
Technologie-Kompromisse: Standard-IR-Sensoren sind zwar äußerst kostengünstig und schnell, haben jedoch Probleme mit dunklen oder transparenten Objekten und erfordern einen sorgfältigen Vergleich mit Ultraschall- oder kapazitiven Alternativen.
Spezifikationsschwerpunkt: Für eine erfolgreiche Integration müssen Datenblätter nicht nur hinsichtlich der maximalen Reichweite, sondern auch hinsichtlich des Abstrahlwinkels, des Stromverbrauchs und der thermischen Stabilität unter realen Bedingungen ausgewertet werden.
Die Sende-LED sendet Licht im Wellenlängenbereich von 700 nm bis 1 mm. Für industrielle Anwendungen verwenden wir typischerweise 850 nm oder 940 nm. Dieses Spektrum bleibt für das menschliche Auge völlig unsichtbar und verhindert so eine Ablenkung durch Geräte, die dem Benutzer zugewandt sind. Die Empfangskomponente erkennt diese spezifische Wellenlänge. Ingenieure greifen bei dieser Aufgabe auf eine Fotodiode oder einen Fototransistor zurück. Der Empfänger erzeugt einen kleinen Strom, wenn er der richtigen Lichtfrequenz ausgesetzt wird, und fungiert als Augen des Systems.
Die physische Ausrichtung zwischen Sender und Empfänger bestimmt die Leistung. Die optische Isolierung verhindert internes Übersprechen. Ohne entsprechende mechanische Abschirmung gelangt das Licht direkt vom Sender in den Empfänger im Gehäuse. Diese Leckage führt zu dauerhaft falsch positiven Messwerten. Sie müssen sicherstellen, dass eine undurchsichtige Barriere, normalerweise schwarzer ABS-Kunststoff oder spezielles Epoxidharz, die beiden Elemente auf der Leiterplatte trennt. Wir entwerfen oft maßgeschneiderte Lichtleiter, um den Strahl genau dorthin zu leiten, wo er hin muss.
Aktive IR-Systeme senden Licht aus, um Reflexion oder Nähe zu messen. Sie benötigen eine kontinuierliche Stromversorgung, um den Vorwärtsstrom der sendenden LED anzutreiben. Passive IR-Systeme (PIR) geben kein Licht ab. Sie messen lediglich die Wärmestrahlung der Umgebung und Veränderungen der Körperwärme über eine segmentierte Linse. Beide Technologien dienen in der Fabrikhalle völlig unterschiedlichen technischen Zwecken.
PIR übernimmt die weiträumige Bewegungserkennung. Sie finden PIR in Sicherheitssystemen, Lagerbeleuchtung und HLK-Belegungskontrollen. Aktive Infrarot-Näherungssensoren übernehmen die präzise Abstandsmessung. Sie erfassen die Anwesenheit innerhalb eines definierten, engen Sichtfeldes. Wählen Sie aktive Sensoren für Robotik, berührungslose Schnittstellen und Teilezählung auf Förderbändern.
| Besonderheit | Aktives Infrarot | Passives Infrarot (PIR) |
Emission |
Gibt IR-Licht ab (850 nm/940 nm). |
Keine (nur Empfänge) |
Primäres Ziel |
Physische Objekte (jede Temperatur) |
Thermische Signaturen (Körperwärme) |
Sichtfeld |
Schmaler, gerichteter Strahl |
Großer, segmentierter Bereich |
Stromaufnahme |
Höher (treibt LED an) |
Sehr niedrig (passives Zuhören) |
Der grundlegende Reflexionsmechanismus basiert auf einfacher Physik. IR-Licht verlässt den Sender und trifft auf ein Zielobjekt. Die Oberfläche reflektiert einen Teil dieses Lichts zurück zum Empfänger. Analoge Sensoren nutzen den Winkel des reflektierten Lichts, um die Entfernung abzuschätzen. Wir nennen diese Methode Triangulation. Die Triangulation ermöglicht hochpräzise Entfernungsmessungen unabhängig von der Oberflächenfarbe, da sie auf der Geometrie und nicht auf der reinen Lichtintensität beruht.
Andere analoge Sensoren messen die Intensität des zurückgegebenen Signals. Nähere Objekte reflektieren mehr Licht und erzeugen eine stärkere Spannungsspitze. Digitale Näherungssensoren verwenden Schwellenwertlogik. Sie lösen einen Binärausgang aus, wenn das Signal einen bestimmten, von einem Komparator festgelegten Spannungspegel überschreitet. Dies bietet eine einfache Anwesenheits- oder Abwesenheitsanzeige für einfache Logiksteuerungen.
Interne Schaltkreise verwalten die rohen, verrauschten Sensordaten. Operationsverstärker (Op-Amps) verstärken das schwache Fotodiodensignal. Durch diese Verstärkung wird das Signal für die Weiterverarbeitung nutzbar. Komparatoren wandeln analoge Spannungsschwankungen in saubere digitale Signale um. Sie geben einen klaren High- oder Low-Zustand aus und verwenden häufig einen Open-Collector-Ausgang, der einen Pull-up-Widerstand auf Ihrer Hauptplatine erfordert.
Die Mikrocontroller-Integration erfordert eine sorgfältige Pin-Zuordnung und Code-Architektur. Abstandsaufgelöste Sensoren werden an ADC-Pins (Analog-Digital-Wandler) angeschlossen. Schwellenwertbasierte digitale Ausgänge werden an GPIO-Pins (General Purpose Input/Output) angeschlossen. Sie müssen die Hardware-Interrupt-Behandlung für schnelle Reaktionszeiten konfigurieren. Sensoren in Industriequalität verfügen über eine integrierte Signalaufbereitung. Sie verfügen über RC-Rauschfiltermechanismen, um elektrische Störungen von nahegelegenen Motoren und Relais zu unterdrücken.
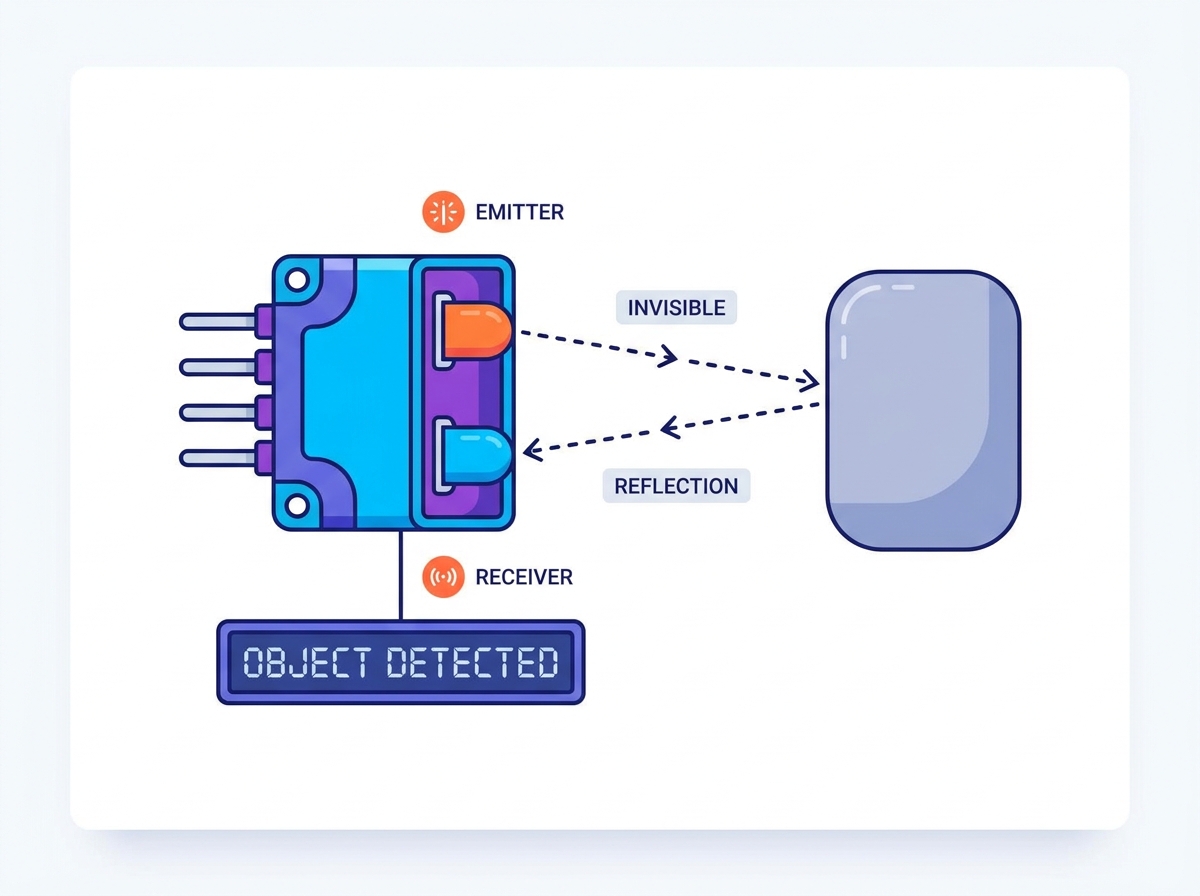
Standard-Reflexionssensoren verfügen über ein einheitliches Transceiver-Paket. Sender und Empfänger sitzen nebeneinander im gleichen Kunststoffgehäuse. Sie blicken in die gleiche Richtung, um reflektiertes Licht von einem Ziel zu erkennen. Dieses kompakte Design vereinfacht die mechanische Integration und reduziert den Platzbedarf auf der Leiterplatte.
Diese Sensoren zeichnen sich durch die Objekterkennung im Nahbereich aus. Ingenieure nutzen sie zur Kantenerkennung in fahrerlosen Transportfahrzeugen (FTS). Sie eignen sich auch gut für einfache Anwendungen zur Anwesenheitserkennung. Die Papiererkennung in kommerziellen Druckern ist in hohem Maße auf dieses Standardpaket angewiesen, um den Papierweg zu überwachen und Papierstaus zu erkennen.
Bruchstrahlsensoren verwenden einen Gegenmodus-Aufbau. Sender und Empfänger stehen sich über eine physikalische Lücke gegenüber. Der Empfänger sieht ständig das ausgesendete Licht. Ein zwischen ihnen vorbeilaufendes Objekt unterbricht den Strahl, wodurch die Empfängerspannung abfällt und der Sensor ausgelöst wird.
Diese Methode bietet unübertroffene Zuverlässigkeit. Dabei werden Oberflächenfarbe, Umgebungslicht und Reflexionsvermögen vollständig ignoriert. Ingenieure spezifizieren transmissive Sensoren für Hochgeschwindigkeits-Zählanwendungen. Sie bilden die Basis für Sicherheitslichtvorhänge an Stanzmaschinen. Sie sollten sie in rauen Umgebungen verwenden, in denen die Reflexion unvorhersehbar ist oder die Ziele sehr unterschiedlich sind.
Die Time-of-Flight-Technologie (ToF) stellt einen gewaltigen Fortschritt in der optischen Erkennung dar. Ein ToF Der Infrarotsensor misst die tatsächliche Zeit, die das Licht benötigt, um den Sender zu verlassen, das Ziel zu treffen und zurückzukehren. Dabei kommt es nicht auf die Intensität des reflektierten Lichts an. Der Sensor sendet einen kurzen Hochleistungsimpuls aus und misst das Echo mithilfe einer hochpräzisen internen Uhr.
ToF-Sensoren bieten Immunität gegenüber Oberflächenfarbschwankungen. Ein mattschwarzes Objekt liest in genau der gleichen Entfernung wie ein glänzend weißes Objekt. Sie bieten eine deutlich höhere Distanzgenauigkeit über größere Entfernungen. Verwenden Sie ToF, wenn eine präzise Tiefenkartierung oder volumetrische Messung erforderlich ist.
Smartphones sind beim Telefonieren auf die Erkennung der Ohrnähe angewiesen. Der Sensor deaktiviert den Touchscreen, um versehentliche Eingaben über Ihre Wange zu verhindern. Außerdem wird die Hintergrundbeleuchtung des Displays ausgeschaltet, um Batteriestrom zu sparen. Diese Funktion erfordert eine hohe Zuverlässigkeit, einen geringen Stromverbrauch und einen geringen Platzbedarf.
Die Integration in mobile Geräte unterliegt strengen mechanischen Einschränkungen. Platzbeschränkungen erzwingen den Einsatz von Mikrogehäusen. Das Übersprechen der Glasabdeckung erfordert eine erweiterte optische Kalibrierung während der Herstellung. Ingenieure müssen Umgebungslichtkompensationsalgorithmen implementieren, um Ausfälle im Freien zu verhindern, wenn der Benutzer in direktes Sonnenlicht tritt.
Öffentliche Hygienesysteme basieren vollständig auf optischer Erkennung. Automatische Wasserhähne, Seifenspender und Hochgeschwindigkeits-Händetrockner nutzen diese Komponenten. Sie bieten ein hygienisches, berührungsloses Benutzererlebnis. Der Sensor erkennt das Eindringen von Händen in die Aktivierungszone und löst das Magnetventil oder den Motor aus.
Die Sanitärautomatisierung steht vor einzigartigen Umweltherausforderungen, die schlecht spezifizierte Sensoren zerstören. Störungen durch Wassertropfen führen zu Fehlauslösungen. Auf der Sensorlinse bilden sich mit der Zeit Seifenreste, die den Empfänger blenden. Ingenieure müssen selbstreinigende Gehäuse entwerfen oder hochtolerante optische Systeme mit automatischer Basiskalibrierung spezifizieren.
In Produktionsanlagen werden in der gesamten Produktionshalle in großem Umfang optische Sensoren eingesetzt. Förderbänder nutzen sie zur Teilezählung, Stauerkennung und Routing-Logik. Die schnelle Reaktionszeit bewältigt Hochgeschwindigkeitsproduktionslinien problemlos und verfolgt Tausende von Einheiten pro Minute.
Roboterplattformen nutzen sie für die lokale Navigation. Sie übernehmen die Hindernisvermeidung in fahrerlosen Transportfahrzeugen, die Paletten bewegen. Saugroboter verwenden nach unten gerichtete Sensoren zur Erkennung von Klippen und Abstürzen. Dies verhindert kostspielige Geräteschäden beim autonomen Betrieb in der Nähe von Treppen oder Laderampen.
Der Vorwärtsstrom steuert die Intensität der IR-LED. Ein höherer Strom führt zu einem größeren effektiven Erfassungsbereich. Allerdings erhöht sich dadurch die Gesamtstromaufnahme und es entsteht Wärme. Sie müssen diese Beziehung während der Schaltplanentwurfsphase abbilden, um eine Überlastung Ihrer Stromversorgung zu vermeiden.
Batteriebetriebene IoT-Geräte erfordern strenge Energiebudgets. Sie müssen die Abfragefrequenz mit der Impulsintensität in Einklang bringen. Eine Verringerung der Abfragerate spart Energie, erhöht aber die Antwortlatenz. Optimieren Sie diese Parameter basierend auf der Zielanwendungsgeschwindigkeit. Ein Sensor, der nach einem geparkten Auto sucht, kann einmal pro Sekunde eine Abfrage durchführen. Ein Sensor, der ein Sägeblatt schützt, muss jede Millisekunde abfragen.
Standardsensoren unterliegen erheblichen Einschränkungen hinsichtlich der Zielmaterialien. Dunkle oder matte Oberflächen absorbieren Infrarotlicht und geben nahezu nichts an den Empfänger zurück. Raue Texturen streuen den Strahl von der Empfängerlinse weg. Dies reduziert den effektiven Erkennungsbereich drastisch und führt zu Fehlerkennungen.
Sie müssen einen strengen Rahmen für die Prüfung von Zielmaterialien festlegen. Testen Sie die dunkelsten und am wenigsten reflektierenden Objekte, die in der Umgebung zu erwarten sind. Tun Sie dies, bevor Sie die Sensorspezifikationen festlegen oder Leiterplatten bestellen. Wenn Standardsensoren den Dark-Object-Test nicht bestehen, aktualisieren Sie sofort auf die ToF-Technologie.
| Materialtyp | Reflexionsvermögen (IR-Spektrum) | Erkennungssicherheit (Standard-IR) |
Weißes Papier / glänzender Kunststoff |
Hoch (>80 %) |
Exzellent |
Karton / Holz |
Mittel (40–60 %) |
Gut (Reichweite um ~30 % reduziert) |
Mattschwarzer Gummi |
Niedrig (<10 %) |
Schlecht (ToF erforderlich) |
Klares Glas / Acryl |
Variable (Durchgang) |
Schlägt fehl (Ultraschall erforderlich) |
Optische Sensoren bieten enorme Geschwindigkeitsvorteile. Sie arbeiten viel schneller als akustische oder Ultraschallsensoren. Licht breitet sich schneller aus als Schall, was Reaktionszeiten im Mikrosekundenbereich ermöglicht. Dadurch sind sie ideal für Hochgeschwindigkeitszähl- und Sicherheitsanwendungen.
Passen Sie die Reaktionszeit des Sensors an die Geschwindigkeit des Zielobjekts an. Eine Hochgeschwindigkeitssortierung erfordert schnelle Abfrageraten. Industrielle Automatisierungssysteme sind auf diese geringe Latenz angewiesen, um pneumatische Drücker präzise auszulösen. Stellen Sie sicher, dass die Taktrate Ihres Mikrocontrollers und die Interrupt-Routinen die Signale schnell genug verarbeiten können.
Externe IR-Quellen verursachen schwerwiegende Fehlalarme. Direktes Sonnenlicht enthält starke Infrarotstrahlung, die die Umwelt überschwemmt. Halogenbeleuchtung strahlt außerdem enorme Mengen an IR-Rauschen aus. Dadurch wird der Empfänger überlastet, die Fotodiode wird gesättigt und der Sensor wird vollständig geblendet.
Sie müssen Minderungsstrategien frühzeitig bewerten. Optische Tageslichtfilter blockieren sichtbares Licht und reduzieren IR-Rauschen. Zu diesem Zweck sind schwarze Epoxidlinsen Standard. Physische Abschirmung, tief versenkte Montage und Sonnenblenden bieten zusätzlichen mechanischen Schutz vor direktem Lichteinfall.
Durch die Signalmodulation werden Umgebungsgeräusche effektiv eliminiert. Sie modulieren den IR-Emitter mit einer bestimmten Frequenz, typischerweise 38 kHz. Der Empfänger ist mit einem Bandpassfilter so abgestimmt, dass er nur genau diese Frequenz akzeptiert. Es ignoriert das gesamte kontinuierliche IR-Hintergrundlicht und behandelt es als DC-Offset.
Die Implementierung modulierter Schaltkreise erhöht die Komplexität der Hardware. Es erfordert spezielle Empfänger-ICs und eine präzise Timing-Steuerung durch Ihre MCU. Für Außenanwendungen oder Fabrikhallen mit Schweißlichtbögen sind die Kosten jedoch gerechtfertigt. Unmodulierte Schaltkreise sind ausschließlich für kontrollierte, dunkle Innenräume vorgesehen.
Extreme Temperaturen beeinträchtigen die Komponentenleistung auf Siliziumebene. Wärme verändert den Durchlassspannungsabfall der IR-LED. Es verändert auch den Dunkelstrom und die Empfindlichkeit der Fotodiode. Diese thermische Drift führt beim Aufwärmen der Maschine zu inkonsistenten Erkennungsbereichen.
Für Einsätze im Freien ist eine thermische Kompensationsschaltung erforderlich. Bei industriellen Anwendungen kommt es in der Nähe von Öfen oder Gefrierschränken zu ähnlichen Temperaturschwankungen. Die Temperaturkoeffizienten finden Sie im Datenblatt des Herstellers. Implementieren Sie Software-Kalibrierungsroutinen, um Schwellenwerte dynamisch anzupassen, wenn die Hardwarekompensation nicht ausreicht.
Die optische Reflexion unterscheidet sich grundlegend von der Ausbreitung akustischer Wellen. Ultraschallsensoren senden hochfrequente Schallwellen aus. Sie messen die Echorücklaufzeit. Sie zeichnen sich durch die Erkennung transparenter Objekte wie Glasflaschen oder Wasserstände in einem Tank aus.
Wählen Sie Ultraschall für sehr variable Oberflächenfarben oder klare Ziele. Wählen Sie optische Sensoren für schnellere Reaktionszeiten und kleinere Verpackungen. Optische Sensoren bieten zudem deutlich engere Abstrahlwinkel. Dies ermöglicht die Erkennung durch kleine Öffnungen oder Rohre, wo Ultraschallwellen von den Wänden reflektiert würden.
| Besonderheit | Infrarotsensor | Ultraschallsensor |
Ansprechzeit |
Mikrosekunden (sehr schnell) |
Millisekunden (langsamer) |
Abstrahlwinkel |
Schmal (punktgenau) |
Breit (kegelförmig) |
Transparente Objekte |
Schlechte Erkennung |
Hervorragende Erkennung |
Einfluss der Oberflächenfarbe |
Hoch (Standard-IR) |
Keiner |
Auf elektromagnetischen Feldern basierende Sensoren bieten verschiedene Möglichkeiten für die Schwerindustrie. Induktive Sensoren erkennen ausschließlich metallische Objekte. Sie sind äußerst robust in schmutzigen Umgebungen voller Öl und Metallspäne. Kapazitive Sensoren erkennen Nichtmetalle und Flüssigkeiten, haben jedoch eine sehr kurze Reichweite, normalerweise weniger als 20 mm.
Optische Sensoren bieten einen Mittelweg. Sie ermöglichen die Erkennung nichtmetallischer Objekte wie Pappkartons oder Plastiktüten aus größerer Entfernung. Sie erfordern nicht, dass das Ziel leitfähig ist. Bewerten Sie den Schmutz- und Staubgehalt der Umgebung, bevor Sie sich für optisch statt kapazitiv entscheiden, da Schmutz auf der Linse einen optischen Sensor zerstören würde.
Ingenieure benötigen eine klare Checkliste für die Spezifikation. Bewerten Sie zunächst die Konsistenz des Zielmaterials. Zweitens bewerten Sie die Steuerung der Umgebungsbeleuchtung. Drittens berechnen Sie Ihre Leistungsbeschränkungen. Überprüfen Sie abschließend die Einschränkungen bei der mechanischen Montage.
Geben Sie Standard-IR für kontrollierte Beleuchtungsumgebungen in Innenräumen mit konsistenten Zielfarben an.
Geben Sie moduliertes IR für Umgebungen mit Sonneneinstrahlung oder starker Industriebeleuchtung an.
Geben Sie ToF IR an, wenn die Zielfarben stark variieren oder eine präzise Entfernungsmessung erforderlich ist.
Vermeiden Sie IR vollständig, wenn sich in der Umgebung starker Staub, Ölspray oder undurchsichtige Flüssigkeiten auf der Linse befinden.
Ergreifen Sie die folgenden Maßnahmen, um eine erfolgreiche Integration sicherzustellen und Feldausfälle zu verhindern:
Erwerben Sie Entwicklungskits von Anbietern, um die Signalmodulation und Reaktionszeiten zu testen, bevor Sie Ihre individuelle Leiterplatte entwerfen.
Testen Sie den Sensor anhand der tatsächlichen Zielmaterialien unter den genauen Lichtbedingungen, die im Einsatz erwartet werden.
Entwerfen Sie eine physische Schallwand an Ihrem Gehäuse, um den Sender vom Empfänger zu isolieren und optisches Übersprechen zu verhindern.
Implementieren Sie eine softwarebasierte Basiskalibrierung, um thermische Drift und Linsenverschlechterung im Laufe der Zeit zu berücksichtigen.
A: Standard-Reflexionssensoren erkennen normalerweise Objekte in einer Entfernung von bis zu 30 Zentimetern. Time-of-Flight (ToF)-Sensoren können diesen Bereich auf mehrere Meter erweitern. Die maximale Reichweite hängt stark vom LED-Treiberstrom, der Linsenoptik und dem Oberflächenreflexionsvermögen des Zielobjekts ab.
A: Standard-Analogsensoren haben Probleme mit schwarzen Objekten, da diese IR-Licht absorbieren. Transparente Objekte wie Glas lassen das Licht durch, was zu Erkennungsfehlern führt. Time-of-Flight-Sensoren verarbeiten schwarze Objekte besser, für transparente Materialien werden jedoch Ultraschallsensoren empfohlen.
A: Direktes Sonnenlicht enthält einen hohen Anteil an Infrarotstrahlung. Dieses Hintergrundrauschen sättigt den Fotodiodenempfänger und führt zu falsch positiven Messwerten oder zur völligen Blendung des Sensors. Um diese Störungen abzuschwächen, sind optische Filter und eine 38-kHz-Signalmodulation erforderlich.
A: Aktive Sensoren senden ihr eigenes IR-Licht aus und messen die Reflexion, um Entfernung oder Anwesenheit zu bestimmen. Passiv-Infrarot-Sensoren (PIR) geben kein Licht ab. Sie erkennen nur Änderungen der Umgebungswärmestrahlung und eignen sich daher ideal für die großflächige Bewegungserkennung von Menschen.
A: Schließen Sie den Sensor an ein Oszilloskop an, um den analogen Spannungsausgang zu überwachen. Platzieren Sie Zielobjekte in bekannten Entfernungen und notieren Sie die Spannungspegel. Passen Sie das integrierte Potentiometer an oder ändern Sie die ADC-Schwellenwerte des Mikrocontrollers, um den gewünschten Triggerpunkt festzulegen.
A: Durch die Modulation des Signals mit 38 kHz wird das Licht des Sensors von kontinuierlichen Hintergrundgeräuschen wie Sonnenlicht oder Innenbeleuchtung unterschieden. Der Empfänger ist mit einem Bandpassfilter so abgestimmt, dass er nur auf Impulse dieser spezifischen Frequenz reagiert und so einen zuverlässigen Betrieb gewährleistet.
A: Optisches Übersprechen tritt auf, wenn Licht vom Sender direkt in den Empfänger gelangt, ohne von einem Ziel reflektiert zu werden. Dies führt zu falschen Triggern. Vermeiden Sie dies, indem Sie eine undurchsichtige physische Barriere zwischen Sender und Empfänger installieren und sicherstellen, dass das Abdeckglas bündig am Sensor anliegt.
