


光学的検出は、最新のハードウェア設計の信頼性を左右します。エンジニアはこれらのコンポーネントを単純な回路の追加として扱うことがよくありますが、仕様の誤りは大きなペナルティをもたらします。間違った近接検知コンポーネントを選択すると、ただちにシステム障害が発生します。組み立てラインでは誤ったトリガーが発生したり、現場では直射日光による環境干渉に直面したりすることがあります。これらの問題により、製品開発サイクルの後半でハードウェアの改訂が強制され、発売が遅れ、エンジニアリング時間が無駄になります。
この技術的分解では、光学検出の仕組みを根本から検証します。どのようにして 赤外線近接センサーは、 不安定な現実世界の環境全体で機能します。製品マネージャーとハードウェア エンジニアは、正確なアプリケーション環境に適切なコンポーネントを指定するために、フィールドでテストされた正確な評価基準を必要としています。これらの基本原則を理解することで、現場での致命的な障害が防止され、信頼性の高い動作が保証され、プロジェクトのタイムラインが損なわれずに維持されます。
コンポーネント アーキテクチャ: 赤外線近接センサーは、ペアになった IR 送信 LED と受信フォトダイオードに依存して、光の反射または飛行時間に基づいて距離または存在を計算します。
環境の脆弱性: 周囲の光、表面の色、および材料の反射率が精度に大きく影響するため、信号変調などの特定の緩和戦略が必要です。
テクノロジーのトレードオフ: 標準的な IR センサーは、コスト効率が高く高速ですが、暗い物体や透明な物体には苦手なため、超音波や容量性の代替センサーと慎重に比較する必要があります。
仕様の焦点: 統合を成功させるには、最大射程だけでなく、実際の条件下でのビーム角度、消費電力、熱安定性についてもデータシートを評価する必要があります。
透過型 LED は、700nm ~ 1mm の波長範囲の光を送り出します。通常、産業用途には 850nm または 940nm を使用します。このスペクトルは人間の目には完全に見えないため、ユーザー側のデバイスで気が散るのを防ぎます。受信コンポーネントはこの特定の波長を検出します。エンジニアはこの作業にフォトダイオードまたはフォトトランジスタを利用します。受信機は、正しい光周波数にさらされると小さな電流を生成し、システムの目として機能します。
エミッターとレシーバー間の物理的な位置合わせが性能を左右します。光学的絶縁により内部クロストークを防止します。適切な機械的バッフリングがないと、光はエミッターからハウジング内のレシーバーに直接漏れます。この漏れにより、永続的な誤検知が発生します。不透明なバリア (通常は黒色の ABS プラスチックまたは特殊なエポキシ) が PCB 上の 2 つの要素を分離していることを確認する必要があります。私たちは、ビームを必要な場所に正確に導くためにカスタム ライト パイプを設計することがよくあります。
アクティブ IR システムは、反射や近接を測定するために光を放射します。送信 LED の順電流を駆動するには、継続的な電力が必要です。パッシブ IR (PIR) システムは光を発しません。セグメント化されたレンズ全体にわたる周囲の熱放射と体温の変化のみを測定します。どちらのテクノロジーも、工場現場でまったく異なるエンジニアリング目的に役立ちます。
PIR は広域の動き検出を処理します。 PIR は、セキュリティ システム、倉庫の照明、HVAC 占有制御などに使用されています。アクティブ赤外線近接センサーは、正確な距離測定を処理します。定義された狭い視野内の存在を検出します。ロボット工学、タッチレス インターフェイス、コンベア ベルトの部品計数にはアクティブ センサーを選択してください。
| 特徴 | アクティブ赤外線 | パッシブ赤外線 (PIR) |
放出 |
IR光を放射(850nm/940nm) |
なし(受信のみ) |
主なターゲット |
物理的オブジェクト (任意の温度) |
熱の兆候 (体温) |
視野 |
狭い指向性ビーム |
広範囲に分割されたエリア |
消費電力 |
より高い (LED を駆動) |
非常に低い (受動的なリスニング) |
基本的な反射メカニズムは単純な物理学に基づいて動作します。 IR 光はエミッターを出て、ターゲット オブジェクトに当たります。表面はこの光の一部を反射して受信機に戻します。アナログ センサーは、反射光の角度を使用して距離を推定します。この方法を三角測量と呼びます。三角測量は生の光の強度ではなく幾何学形状に依存するため、表面の色に関係なく高精度の距離測定が可能です。
他のアナログ センサーは、返された信号の強度を測定します。物体が近づくとより多くの光が反射され、より強い電圧スパイクが発生します。デジタル近接センサーはしきい値ロジックを使用します。信号がコンパレータによって設定された特定の電圧レベルを超えると、バイナリ出力をトリガーします。これにより、基本的なロジック コントローラーの有無を簡単に示すことができます。
内部回路は、生のノイズの多いセンサー データを管理します。オペアンプ (オペアンプ) は、弱いフォトダイオード信号を増幅します。この増幅により、信号は下流の処理に使用できるようになります。コンパレータはアナログ電圧変動をクリーンなデジタル信号に変換します。これらは明確な High または Low 状態を出力し、多くの場合、メインボード上のプルアップ抵抗を必要とするオープンコレクタ出力を使用します。
マイクロコントローラーの統合には、注意深いピン マッピングとコード アーキテクチャが必要です。距離分解センサーは ADC (アナログ - デジタル コンバーター) ピンに接続します。しきい値ベースのデジタル出力は GPIO (汎用入力/出力) ピンに接続します。応答時間を高速化するには、ハードウェア割り込み処理を構成する必要があります。産業用グレードのセンサーには信号調整機能が組み込まれています。これらは、近くのモーターやリレーからの電気的干渉を拒否する RC ノイズ フィルター機構を備えています。
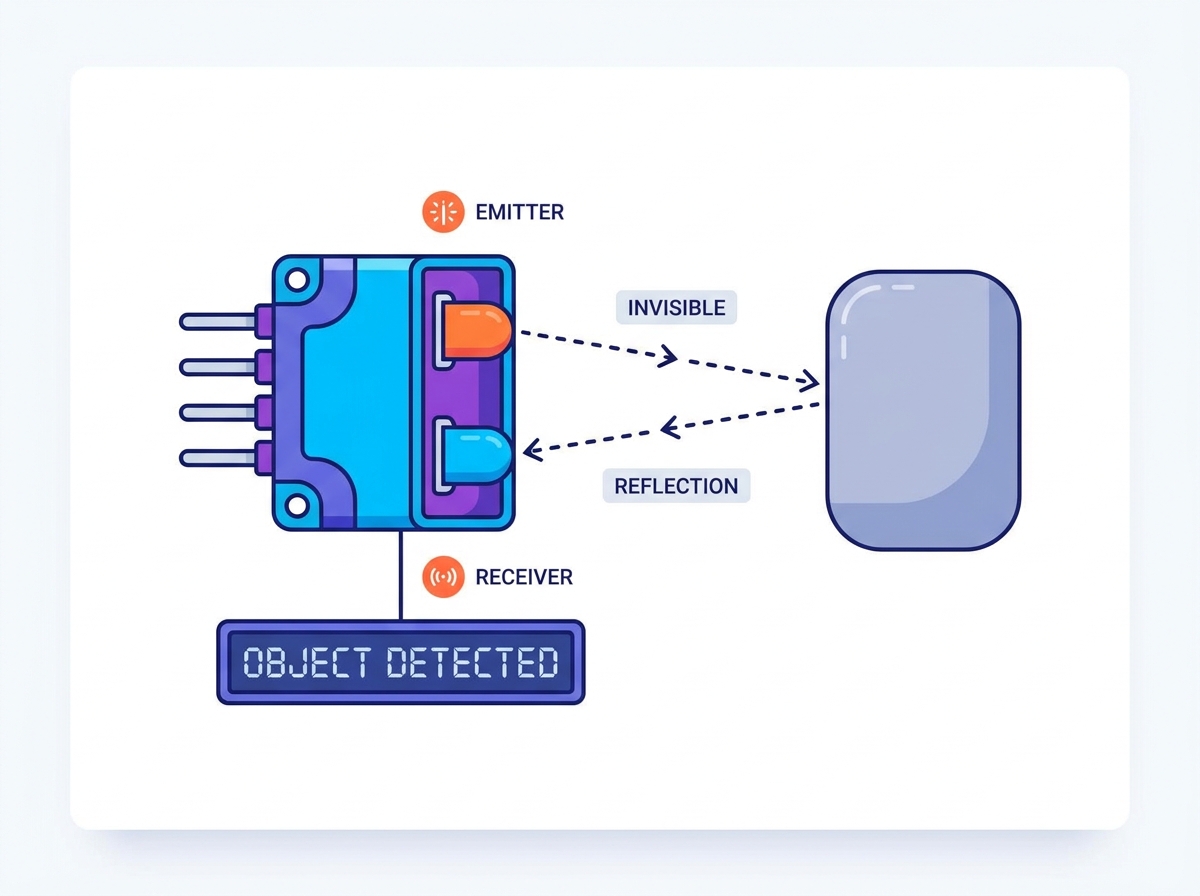
標準の反射型センサーは、統合されたトランシーバー パッケージを備えています。エミッタとレシーバは、同じプラスチック ハウジング内に並んで配置されています。同じ方向を向いて対象物からの反射光を検出します。このコンパクトな設計により、機械的な統合が簡素化され、PCB の設置面積が削減されます。
これらのセンサーは、近距離の物体の検出に優れています。エンジニアは、これらを無人搬送車 (AGV) のエッジ検出に使用します。また、基本的な存在感知アプリケーションでも十分に機能します。商業用プリンタの用紙検出は、用紙経路を監視して紙詰まりを検出するこの標準パッケージに大きく依存しています。
ブレイク ビーム センサーは対向モード設定を使用します。投光器と受光器は物理的なギャップを隔てて向かい合っています。受信機は放射された光を常に見ています。それらの間を物体が通過するとビームが遮断され、受信機の電圧が低下してセンサーがトリガーされます。
この方法は比類のない信頼性を提供します。表面の色、周囲光、反射率は完全に無視されます。エンジニアは、高速計数アプリケーション向けに透過型センサーを指定します。これらは、スタンピングプレスのセーフティライトカーテンの基礎を形成します。反射が予測できない、またはターゲットが非常に変化しやすい過酷な環境で使用する必要があります。
飛行時間型 (ToF) テクノロジーは、光学検出における大きな進歩を表しています。 ToF 赤外線センサーは 、光がエミッターを出てターゲットに到達し、戻ってくるまでにかかる実際の時間を測定します。反射光の強度には依存しません。センサーは短く高出力のパルスを発し、高精度の内部クロックを使用してエコーのタイミングを計ります。
ToF センサーは、表面の色の変化の影響を受けません。つや消しの黒いオブジェクトは、光沢のある白いオブジェクトとまったく同じ距離で読み取ります。長距離にわたって大幅に高い距離精度を提供します。正確な深度マッピングまたは体積測定が必要な場合は、ToF を使用します。
スマートフォンは通話中に耳の近接検出に依存します。センサーはタッチスクリーンを無効にし、頬からの誤った入力を防ぎます。また、バッテリー電力を節約するためにディスプレイのバックライトもオフになります。この機能には、高い信頼性、低消費電力、小さな物理的設置面積が必要です。
モバイル デバイスへの統合には、厳しい機械的制約が存在します。スペースの制限により、マイクロパッケージの使用が余儀なくされます。ガラス カバーのクロストークには、製造時に高度な光学キャリブレーションが必要です。エンジニアは、ユーザーが直射日光に当たったときの屋外での障害を防ぐために、周囲光補正アルゴリズムを実装する必要があります。
公衆衛生システムは完全に光学検出に依存しています。自動水栓、ソープディスペンサー、高速ハンドドライヤーなどにこれらの部品が使用されています。衛生的でタッチレスなユーザー エクスペリエンスを提供します。センサーは作動ゾーンに進入した手を検出し、ソレノイドバルブまたはモーターを作動させます。
サニタリーオートメーションは、仕様が不十分なセンサーを破壊する特有の環境上の課題に直面しています。水滴の干渉により誤トリガーが発生します。石鹸の残留物が時間の経過とともにセンサーのレンズに蓄積し、受信機が見えなくなります。エンジニアは、自動洗浄エンクロージャを設計するか、自動ベースラインキャリブレーションを備えた耐性の高い光学システムを指定する必要があります。
製造施設では、生産フロア全体にわたって光学センサーが広範囲に使用されています。コンベア ベルトは、部品の計数、詰まりの検出、ルーティング ロジックにこれらを使用します。応答時間が速いため、高速生産ラインを容易に処理でき、毎分数千個のユニットを追跡できます。
ロボット プラットフォームは、ローカル ナビゲーションをこれらに依存しています。パレットを移動する無人搬送車の障害物回避を処理します。掃除機ロボットは、崖や落下の検出に下向きセンサーを使用します。これにより、階段や荷積みドック付近での自律運転中の高価な機器の損傷を防ぎます。
順電流によって IR LED の強度が変化します。より大きな電流を流すと、有効な検出範囲が長くなります。ただし、これにより総消費電力が増加し、熱が発生します。電源の過負荷を避けるために、回路図設計段階でこの関係をマッピングする必要があります。
バッテリー駆動の IoT デバイスには、厳しい電力バジェットが必要です。ポーリング頻度とパルス強度のバランスを取る必要があります。ポーリング レートを下げるとエネルギーは節約されますが、応答遅延が増加します。ターゲットのアプリケーション速度に基づいてこれらのパラメータを最適化します。駐車中の車をチェックするセンサーは 1 秒に 1 回ポーリングできます。鋸刃を保護するセンサーはミリ秒ごとにポーリングする必要があります。
標準的なセンサーには、ターゲット物質に関して厳しい制限があります。暗い表面やマットな表面は赤外線を吸収し、受信機にほとんど何も返しません。粗いテクスチャはビームを受信機レンズから散乱させます。これにより、有効な検出範囲が大幅に減少し、検出漏れが発生します。
対象物質をテストするための厳格なフレームワークを確立する必要があります。環境内で予想される最も暗く、最も反射の少ない物体をテストします。これは、センサーの仕様を最終決定する前、または PCB を注文する前に行ってください。標準センサーが暗黒物体テストに合格しなかった場合は、直ちに ToF テクノロジーにアップグレードしてください。
| 材質の種類 | 反射率 (IR スペクトル) | 検出信頼性 (標準 IR) |
白い紙/光沢のあるプラスチック |
高 (>80%) |
素晴らしい |
段ボール・木材 |
中 (40-60%) |
良好 (範囲が約 30% 減少) |
マットブラックラバー |
低い (<10%) |
悪い (ToF が必要) |
クリアガラス/アクリル |
変数(パススルー) |
失敗 (超音波が必要) |
光学センサーは速度に大きな利点をもたらします。音響センサーや超音波センサーよりもはるかに高速に動作します。光は音よりも速く伝わるため、マイクロ秒の応答時間が可能になります。このため、高速計数や安全用途に最適です。
センサーの応答時間を対象物の速度に合わせます。高速ソートには高速なポーリング レートが必要です。産業オートメーション システムは、この低遅延を利用して空気圧プッシャーを正確にトリガーします。マイクロコントローラーのクロック速度と割り込みルーチンが十分な速度で信号を処理できることを確認してください。
外部 IR ソースは深刻な誤検知を引き起こします。直射日光には大量の赤外線放射が含まれており、環境にあふれます。ハロゲン照明も大量の IR ノイズを放出します。これにより受信機が圧倒され、フォトダイオードが飽和し、センサーが完全に見えなくなります。
緩和戦略を早期に評価する必要があります。光学昼光フィルターは可視光を遮断し、IRノイズを低減します。この目的には黒色のエポキシレンズが標準です。物理的シールド、深く埋め込まれた取り付け、サンバイザーにより、直射光の攻撃に対する追加の機械的保護が提供されます。
信号変調により周囲のノイズを効果的に除去します。 IR エミッターを特定の周波数 (通常は 38 kHz) で変調します。受信機は、その正確な周波数のみを受け入れるようにバンドパス フィルターで調整されています。すべての連続的な背景の IR 光を無視し、DC オフセットとして扱います。
変調回路を実装すると、ハードウェアがさらに複雑になります。これには、特定の受信機 IC と MCU からの正確なタイミング制御が必要です。ただし、屋外用途や溶接アークのある工場フロアではコストが正当化されます。非変調回路は、厳密に制御された暗い屋内環境向けです。
極端な温度は、シリコンレベルでコンポーネントのパフォーマンスに影響を与えます。熱により、IR LED の順方向電圧降下が変化します。また、フォトダイオードの暗電流と感度も変化します。この熱ドリフトにより、機械がウォームアップするにつれて検出範囲が不一致になります。
屋外での展開には熱補償回路が必要です。産業用アプリケーションは、オーブンや冷凍庫の近くでも同様の温度変動に直面します。温度係数についてはメーカーのデータシートを確認してください。ハードウェア補正が不十分な場合は、ソフトウェア キャリブレーション ルーチンを実装して、しきい値を動的に調整します。
光反射は音響波伝播とは根本的に異なります。超音波センサーは高周波音波を発します。エコーリターン時間を測定します。ガラス瓶やタンクの水位などの透明な物体の検出に優れています。
表面の色が非常に変化しやすい場合や、ターゲットが明確な場合は、超音波を選択してください。応答時間を短縮し、パッケージを小さくするには、光学センサーを選択してください。光学センサーは、はるかに狭いビーム角度も提供します。これにより、超音波が壁で反射する小さな開口部やパイプを通しての検出が可能になります。
| 特徴 | 赤外線センサー | 超音波センサー |
応答時間 |
マイクロ秒 (非常に高速) |
ミリ秒 (遅い) |
ビーム角度 |
狭い(ピンポイント) |
ワイド(円錐形) |
透明なオブジェクト |
検出不良 |
優れた検出力 |
表面の色の影響 |
高 (標準 IR) |
なし |
電磁場ベースのセンサーは、重工業にさまざまな機能を提供します。誘導センサーは金属物体のみを検出します。油や金属の削りくずが充満した汚れた環境でも非常に堅牢です。静電容量センサーは非金属や液体を検出しますが、到達距離は非常に短く、通常は 20 mm 未満です。
光学センサーは中間点を提供します。段ボール箱やプラスチック製のトートバッグなどの非金属物体を長距離で検出します。ターゲットが導電性である必要はありません。レンズに汚れが付着すると光学式センサーが機能しなくなるため、静電容量式ではなく光学式を選択する前に、環境の汚れやほこりのレベルを評価してください。
エンジニアには仕様に関する明確なチェックリストが必要です。まず、ターゲットの材料の一貫性を評価します。次に、環境照明制御を評価します。 3 番目に、電力制約を計算します。最後に、機械的な取り付けの制限を確認します。
一貫したターゲットカラーを持つ屋内の制御された照明環境用の標準 IR を指定します。
太陽光にさらされる環境や重工業用照明のある環境には、変調された IR を指定します。
ターゲットの色が大幅に異なる場合や、正確な距離測定が必要な場合は、ToF IR を指定します。
レンズにひどい塵埃、油の飛沫、または不透明な液体が付着している環境では、IR を完全に避けてください。
統合を確実に成功させ、現場での失敗を防ぐには、次のアクションを実行してください。
カスタム PCB を設計する前に、ベンダーの開発キットを入手して信号変調と応答時間をテストします。
導入時に予想される正確な照明条件下で、実際のターゲット材料に対してセンサーをテストします。
エンクロージャに物理的なバッフルを設計して、エミッタをレシーバから分離し、光クロストークを防ぎます。
ソフトウェアベースのベースラインキャリブレーションを実装して、時間の経過に伴う熱ドリフトとレンズの劣化を考慮します。
A: 標準の反射センサーは通常、最大 30 センチメートル離れた物体を検出します。飛行時間型 (ToF) センサーは、この範囲を最大数メートルまで拡張できます。最大範囲は、LED 駆動電流、レンズ光学系、対象物の表面反射率に大きく依存します。
A: 標準的なアナログ センサーは、IR 光を吸収するため、黒色の物体には問題があります。ガラスなどの透明な物体は光を透過してしまうため、検出不良の原因となります。飛行時間型センサーは黒い物体をより適切に処理しますが、透明な素材には超音波センサーをお勧めします。
A: 直射日光には高レベルの赤外線が含まれています。このバックグラウンド ノイズによりフォトダイオード レシーバーが飽和し、誤検知の読み取り値が発生したり、センサーが完全に見えなくなったりします。この干渉を軽減するには、光フィルタと 38 kHz 信号変調が必要です。
A: アクティブ センサーは独自の IR 光を放射し、その反射を測定して距離または存在を判断します。受動赤外線 (PIR) センサーは光を発しません。周囲の熱放射の変化のみを検出するため、広範囲の人の動きの検出に最適です。
A: センサーをオシロスコープに接続して、アナログ電圧出力を監視します。既知の距離にターゲット オブジェクトを配置し、電圧レベルを記録します。オンボードのポテンショメータを調整するか、マイクロコントローラの ADC しきい値を変更して、目的のトリガ ポイントを設定します。
A: 信号を 38 kHz で変調すると、センサーの光が太陽光や室内照明などの連続的な背景ノイズから区別されます。受信機は、この特定の周波数のパルスにのみ反応するようにバンドパス フィルターで調整されており、信頼性の高い動作が保証されます。
A: 光学的クロストークは、エミッターからの光がターゲットで反射せずに直接レシーバーに漏れるときに発生します。これにより、誤ったトリガーが発生します。エミッタとレシーバの間に不透明な物理的障壁を設置し、カバー ガラスがセンサに対して同一面に配置されていることを確認することで、これを防ぎます。
