
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 2026-09-19 Origine: Sito


Il rilevamento ottico determina l'affidabilità della progettazione hardware moderna. Gli ingegneri spesso trattano questi componenti come semplici aggiunte di circuiti, ma gli errori nelle specifiche comportano pesanti sanzioni. La selezione del componente di rilevamento di prossimità sbagliato porta a guasti immediati del sistema. Dovrai affrontare falsi trigger sulla catena di montaggio o interferenze ambientali dovute alla luce solare diretta sul campo. Questi problemi impongono revisioni hardware in una fase avanzata del ciclo di sviluppo del prodotto, ritardando i lanci e bruciando ore di progettazione.
Questo smontaggio tecnico esamina i meccanismi di rilevamento ottico da zero. Analizzeremo come un Il sensore di prossimità a infrarossi funziona in ambienti volatili del mondo reale. I product manager e gli ingegneri hardware necessitano di criteri di valutazione precisi e testati sul campo per specificare il componente giusto per il loro esatto ambiente applicativo. La comprensione di questi principi fondamentali previene guasti catastrofici sul campo, garantisce un funzionamento affidabile e mantiene intatta la sequenza temporale del progetto.
Architettura dei componenti: un sensore di prossimità a infrarossi si basa su un LED di trasmissione IR accoppiato e un fotodiodo di ricezione per calcolare la distanza o la presenza in base alla riflessione della luce o al tempo di volo.
Vulnerabilità ambientali: la luce ambientale, il colore della superficie e la riflettività del materiale influenzano fortemente la precisione, richiedendo strategie di mitigazione specifiche come la modulazione del segnale.
Compromessi tecnologici: pur essendo estremamente economici e veloci, i sensori IR standard hanno difficoltà con oggetti scuri o trasparenti, richiedendo un attento confronto con le alternative ultrasoniche o capacitive.
Focus sulle specifiche: un'integrazione di successo richiede la valutazione delle schede tecniche non solo per la portata massima, ma anche per l'angolo del fascio, il consumo energetico e la stabilità termica in condizioni reali.
Il LED trasmittente spinge la luce nell'intervallo di lunghezze d'onda compreso tra 700 nm e 1 mm. Solitamente utilizziamo 850 nm o 940 nm per applicazioni industriali. Questo spettro rimane completamente invisibile all'occhio umano, prevenendo la distrazione nei dispositivi rivolti all'utente. Il componente ricevente rileva questa specifica lunghezza d'onda. Gli ingegneri si affidano a un fotodiodo o un fototransistor per questo compito. Il ricevitore genera una piccola corrente quando esposto alla frequenza luminosa corretta, fungendo da occhi del sistema.
L'allineamento fisico tra l'emettitore e il ricevitore determina le prestazioni. L'isolamento ottico impedisce la diafonia interna. Senza un adeguato deflettore meccanico, la luce filtra direttamente dall'emettitore al ricevitore all'interno dell'alloggiamento. Questa perdita provoca letture false positive permanenti. È necessario garantire che una barriera opaca, solitamente plastica ABS nera o resina epossidica specializzata, separi i due elementi sul PCB. Spesso progettiamo tubi luminosi personalizzati per guidare il raggio esattamente dove deve andare.
I sistemi IR attivi emettono luce per misurare la riflessione o la prossimità. Richiedono alimentazione continua per pilotare la corrente diretta del LED trasmittente. I sistemi IR passivi (PIR) non emettono luce. Misurano solo la radiazione termica ambientale e i cambiamenti del calore corporeo attraverso una lente segmentata. Entrambe le tecnologie servono a scopi ingegneristici completamente diversi in fabbrica.
Il PIR gestisce il rilevamento del movimento su un'ampia area. Troverai il PIR nei sistemi di sicurezza, nell'illuminazione dei magazzini e nei controlli di presenza HVAC. I sensori di prossimità a infrarossi attivi gestiscono la misurazione precisa della distanza. Rilevano la presenza all'interno di un campo visivo ristretto e definito. Scegli sensori attivi per robotica, interfacce touchless e conteggio pezzi di nastri trasportatori.
| Caratteristica | Infrarossi attivi | Infrarossi passivi (PIR) |
Emissione |
Emette luce IR (850 nm/940 nm) |
Nessuno (solo ricezione) |
Obiettivo primario |
Oggetti fisici (qualsiasi temperatura) |
Segni termici (calore corporeo) |
Campo visivo |
Fascio stretto e direzionale |
Area ampia e segmentata |
Assorbimento di potenza |
Più alto (aziona il LED) |
Molto basso (ascolto passivo) |
Il meccanismo di riflessione di base opera sulla fisica semplice. La luce IR lascia l'emettitore e colpisce un oggetto target. La superficie riflette una parte di questa luce verso il ricevitore. I sensori analogici utilizzano l'angolo della luce riflessa per stimare la distanza. Chiamiamo questo metodo triangolazione. La triangolazione fornisce misurazioni della distanza altamente accurate indipendentemente dal colore della superficie, poiché si basa sulla geometria piuttosto che sull'intensità della luce grezza.
Altri sensori analogici misurano l'intensità del segnale restituito. Gli oggetti più vicini riflettono più luce, generando un picco di tensione più forte. I sensori di prossimità digitali utilizzano la logica della soglia. Attivano un'uscita binaria quando il segnale attraversa un livello di tensione specifico impostato da un comparatore. Ciò fornisce una semplice indicazione di presenza o assenza per i controller logici di base.
I circuiti interni gestiscono i dati grezzi e rumorosi del sensore. Gli amplificatori operazionali (amplificatori operazionali) aumentano il debole segnale del fotodiodo. Questa amplificazione rende il segnale utilizzabile per l'elaborazione a valle. I comparatori convertono le variazioni di tensione analogica in segnali digitali puliti. Emettono uno stato chiaro alto o basso, spesso utilizzando un'uscita a collettore aperto che richiede un resistore pull-up sulla scheda principale.
L'integrazione del microcontrollore richiede un'attenta mappatura dei pin e un'architettura del codice. I sensori risolti in distanza si collegano ai pin ADC (convertitore analogico-digitale). Le uscite digitali basate su soglia si collegano ai pin GPIO (General Purpose Input/Output). È necessario configurare la gestione degli interrupt di processo per tempi di risposta rapidi. I sensori di livello industriale includono il condizionamento del segnale integrato. Sono dotati di meccanismi di filtraggio del rumore RC per respingere le interferenze elettriche provenienti da motori e relè vicini.
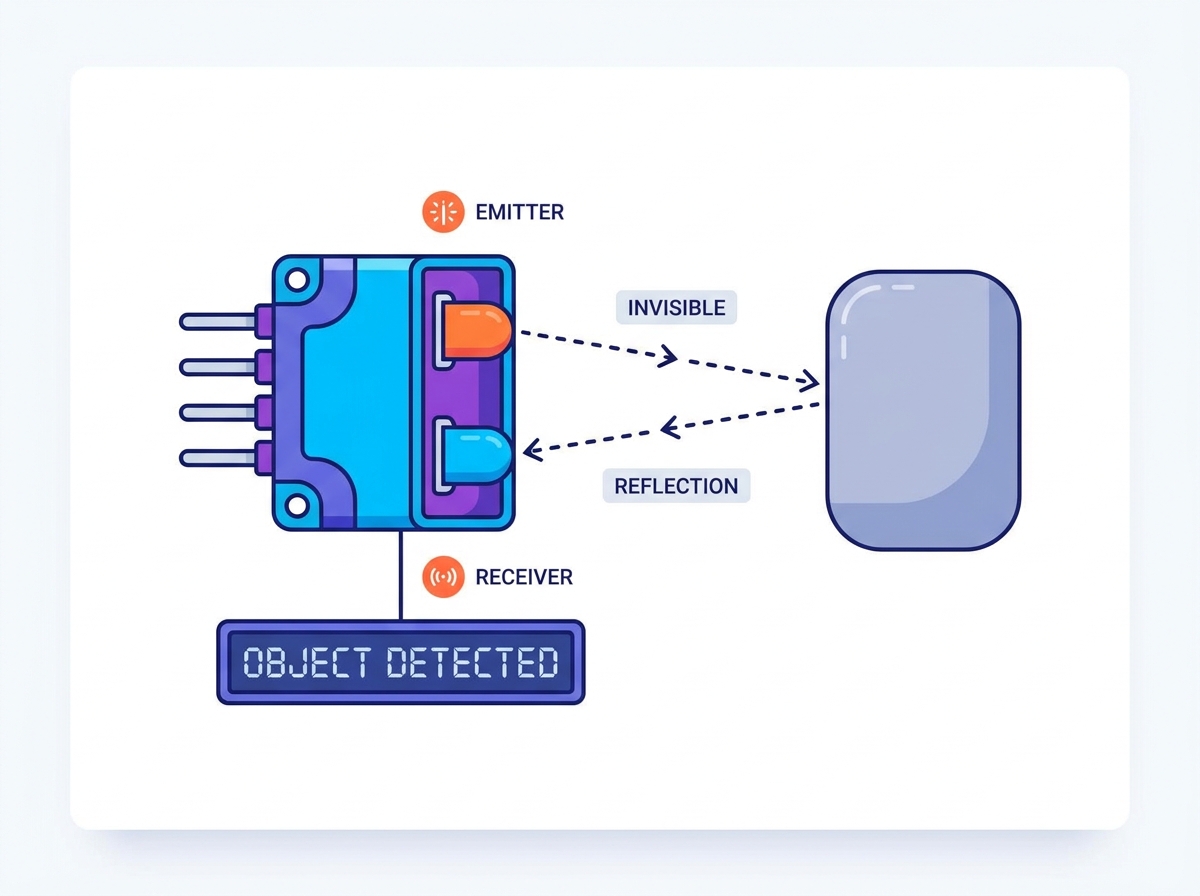
I sensori riflettenti standard dispongono di un pacchetto ricetrasmettitore unificato. L'emettitore e il ricevitore si trovano fianco a fianco nello stesso alloggiamento di plastica. Sono rivolti nella stessa direzione per rilevare la luce riflessa da un bersaglio. Questo design compatto semplifica l'integrazione meccanica e riduce l'ingombro del PCB.
Questi sensori eccellono nel rilevamento di oggetti a corto raggio. Gli ingegneri li utilizzano per il rilevamento dei bordi nei veicoli a guida automatizzata (AGV). Funzionano bene anche nelle applicazioni di rilevamento della presenza di base. Il rilevamento della carta nelle stampanti commerciali fa molto affidamento su questo pacchetto standard per monitorare il percorso della carta e rilevare gli inceppamenti.
I sensori del raggio di interruzione utilizzano una configurazione in modalità opposta. L'emettitore e il ricevitore sono uno di fronte all'altro attraverso uno spazio fisico. Il ricevitore vede costantemente la luce emessa. Un oggetto che passa in mezzo a loro rompe il raggio, facendo cadere la tensione del ricevitore e attivando il sensore.
Questo metodo offre un'affidabilità senza pari. Ignora completamente il colore della superficie, la luce ambientale e la riflettività. Gli ingegneri specificano sensori trasmissivi per applicazioni di conteggio ad alta velocità. Costituiscono la base delle barriere fotoelettriche di sicurezza sulle presse per stampaggio. Dovresti usarli in ambienti difficili dove la riflessione è imprevedibile o gli obiettivi sono molto variabili.
La tecnologia Time-of-Flight (ToF) rappresenta un enorme passo avanti nel rilevamento ottico. Un ToF Il sensore a infrarossi misura il tempo effettivo impiegato dalla luce per lasciare l'emettitore, colpire il bersaglio e ritornare. Non si basa sull'intensità della luce riflessa. Il sensore emette un impulso breve e ad alta potenza e cronometra l'eco utilizzando un orologio interno estremamente preciso.
I sensori ToF forniscono immunità alle variazioni di colore della superficie. Un oggetto nero opaco si legge esattamente alla stessa distanza di un oggetto bianco lucido. Offrono una precisione della distanza significativamente più elevata su distanze più lunghe. Utilizzare ToF quando è richiesta una mappatura precisa della profondità o una misurazione volumetrica.
Gli smartphone si affidano al rilevamento della prossimità dell'orecchio durante le chiamate. Il sensore disabilita il touchscreen per evitare input accidentali dalla guancia. Disattiva inoltre la retroilluminazione del display per risparmiare la carica della batteria. Questa funzione richiede elevata affidabilità, basso consumo energetico e un ingombro fisico minimo.
L'integrazione nei dispositivi mobili presenta severi vincoli meccanici. I limiti di spazio impongono l’uso di micro-pacchetti. La diafonia della copertura in vetro richiede una calibrazione ottica avanzata durante la produzione. Gli ingegneri devono implementare algoritmi di compensazione della luce ambientale per prevenire guasti all'esterno quando l'utente entra nella luce solare diretta.
I sistemi di igiene pubblica dipendono interamente dal rilevamento ottico. Rubinetti automatici, distributori di sapone e asciugamani ad alta velocità utilizzano questi componenti. Forniscono un'esperienza utente igienica e senza contatto. Il sensore rileva le mani che entrano nella zona di attivazione e attiva l'elettrovalvola o il motore.
L’automazione sanitaria deve affrontare sfide ambientali uniche che distruggono sensori scarsamente specificati. L'interferenza delle gocce d'acqua provoca falsi trigger. Con il tempo i residui di sapone si accumulano sulla lente del sensore, accecando il ricevitore. Gli ingegneri devono progettare involucri autopulenti o specificare sistemi ottici altamente tolleranti con calibrazione di base automatica.
Gli impianti di produzione utilizzano ampiamente sensori ottici in tutto il reparto di produzione. I nastri trasportatori li utilizzano per il conteggio delle parti, il rilevamento degli inceppamenti e la logica di instradamento. Il rapido tempo di risposta gestisce facilmente le linee di produzione ad alta velocità, monitorando migliaia di unità al minuto.
Le piattaforme robotiche si affidano a loro per la navigazione locale. Gestiscono l'elusione degli ostacoli nei veicoli a guida automatizzata che spostano i pallet. I robot aspirapolvere utilizzano sensori rivolti verso il basso per il rilevamento di dislivelli e dislivelli. Ciò previene costosi danni alle apparecchiature durante il funzionamento autonomo in prossimità di scale o banchine di carico.
La corrente diretta determina l'intensità del LED IR. Aumentando la corrente si ottiene un raggio di rilevamento efficace più lungo. Tuttavia, ciò aumenta l'assorbimento di potenza totale e genera calore. È necessario mappare questa relazione durante la fase di progettazione dello schema per evitare di sovraccaricare l'alimentatore.
I dispositivi IoT alimentati a batteria richiedono budget energetici rigorosi. È necessario bilanciare la frequenza di polling con l'intensità dell'impulso. Abbassare il tasso di polling consente di risparmiare energia ma aumenta la latenza della risposta. Ottimizza questi parametri in base alla velocità dell'applicazione target. Un sensore che controlla un'auto parcheggiata può interrogare una volta al secondo; un sensore che protegge la lama della sega deve interrogare ogni millisecondo.
I sensori standard soffrono di gravi limitazioni relative ai materiali target. Le superfici scure o opache assorbono la luce infrarossa, restituendo quasi nulla al ricevitore. Le texture ruvide diffondono il raggio lontano dalla lente del ricevitore. Ciò riduce drasticamente il raggio di rilevamento effettivo e causa rilevamenti mancati.
È necessario stabilire un quadro rigoroso per testare i materiali target. Testare gli oggetti più scuri e meno riflettenti previsti nell'ambiente. Fatelo prima di finalizzare le specifiche del sensore o di ordinare i PCB. Se i sensori standard non superano il test degli oggetti scuri, passa immediatamente alla tecnologia ToF.
| Tipo materiale | Riflettività (spettro IR) | Affidabilità del rilevamento (IR standard) |
Carta bianca/plastica lucida |
Alto (>80%) |
Eccellente |
Cartone/Legno |
Medio (40-60%) |
Buono (intervallo ridotto del ~30%) |
Gomma nera opaca |
Basso (<10%) |
Scarso (richiede ToF) |
Vetro trasparente/acrilico |
Variabile (Pass-through) |
Fallisce (richiede ultrasuoni) |
I sensori ottici offrono enormi vantaggi in termini di velocità. Funzionano molto più velocemente dei sensori acustici o ultrasonici. La luce viaggia più velocemente del suono, consentendo tempi di risposta dell’ordine dell’ordine dei microsecondi. Ciò li rende ideali per il conteggio ad alta velocità e le applicazioni di sicurezza.
Abbina il tempo di risposta del sensore alla velocità dell'oggetto target. L'ordinamento ad alta velocità richiede tassi di polling rapidi. I sistemi di automazione industriale dipendono da questa bassa latenza per attivare con precisione gli spintori pneumatici. Assicurati che la velocità di clock del microcontrollore e le routine di interruzione possano elaborare i segnali abbastanza velocemente.
Le sorgenti IR esterne causano gravi falsi positivi. La luce solare diretta contiene forti radiazioni infrarosse che inondano l’ambiente. L'illuminazione alogena emette anche enormi quantità di rumore IR. Ciò travolge il ricevitore, satura il fotodiodo e acceca completamente il sensore.
È necessario valutare tempestivamente le strategie di mitigazione. I filtri ottici per la luce diurna bloccano la luce visibile e riducono il rumore IR. Le lenti epossidiche nere sono standard per questo scopo. La schermatura fisica, il montaggio incassato in profondità e le alette parasole forniscono un'ulteriore protezione meccanica contro i colpi di luce diretti.
La modulazione del segnale elimina efficacemente il rumore ambientale. Modula l'emettitore IR a una frequenza specifica, tipicamente 38 kHz. Il ricevitore è sintonizzato con un filtro passa-banda per accettare solo quella frequenza esatta. Ignora tutta la luce IR di fondo continua, trattandola come un offset CC.
L'implementazione di circuiti modulati aggiunge complessità hardware. Richiede circuiti integrati del ricevitore specifici e un controllo preciso della temporizzazione dal tuo MCU. Tuttavia, il costo è giustificato per applicazioni esterne o pavimenti di stabilimenti con archi di saldatura. I circuiti non modulati sono rigorosamente per ambienti interni controllati, bui.
Le temperature estreme influiscono sulle prestazioni dei componenti a livello di silicio. Il calore modifica la caduta di tensione diretta del LED IR. Altera anche la corrente oscura e la sensibilità del fotodiodo. Questa deriva termica causa intervalli di rilevamento incoerenti man mano che la macchina si riscalda.
Le implementazioni all'aperto richiedono circuiti di compensazione termica. Le applicazioni industriali devono affrontare sbalzi di temperatura simili vicino a forni o congelatori. Consulta la scheda tecnica del produttore per i coefficienti di temperatura. Implementare routine di calibrazione del software per regolare le soglie in modo dinamico se la compensazione hardware è insufficiente.
La riflessione ottica differisce fondamentalmente dalla propagazione delle onde acustiche. I sensori a ultrasuoni emettono onde sonore ad alta frequenza. Misurano il tempo di ritorno dell'eco. Eccellono nel rilevare oggetti trasparenti come bottiglie di vetro o livelli di acqua in un serbatoio.
Scegli gli ultrasuoni per colori di superficie altamente variabili o target chiari. Scegli i sensori ottici per tempi di risposta più rapidi e imballaggi più piccoli. I sensori ottici offrono anche angoli del fascio molto più stretti. Ciò consente il rilevamento attraverso piccole aperture o tubi dove le onde ultrasoniche rimbalzerebbero sulle pareti.
| Caratteristica | Sensore a infrarossi | Sensore ad ultrasuoni |
Tempo di risposta |
Microsecondi (molto veloce) |
Millisecondi (più lenti) |
Angolo del fascio |
Stretto (localizzato) |
Largo (a forma di cono) |
Oggetti trasparenti |
Rilevamento scadente |
Rilevamento eccellente |
Impatto del colore della superficie |
Alto (IR standard) |
Nessuno |
I sensori basati sul campo elettromagnetico offrono diverse funzionalità per l'industria pesante. I sensori induttivi rilevano solo oggetti metallici. Sono estremamente robusti in ambienti sporchi pieni di olio e trucioli metallici. I sensori capacitivi rilevano non metalli e liquidi ma hanno una portata molto breve, solitamente inferiore a 20 mm.
I sensori ottici offrono una via di mezzo. Forniscono un rilevamento a lungo raggio di oggetti non metallici come scatole di cartone o contenitori di plastica. Non richiedono che il bersaglio sia conduttivo. Valutare i livelli di sporco e polvere nell'ambiente prima di scegliere il sensore ottico piuttosto che quello capacitivo, poiché lo sporco sull'obiettivo ucciderà un sensore ottico.
Gli ingegneri hanno bisogno di una lista di controllo chiara per le specifiche. Innanzitutto, valutare la consistenza del materiale target. In secondo luogo, valutare il controllo dell’illuminazione ambientale. Terzo, calcola i tuoi vincoli di potenza. Infine, rivedere le limitazioni del montaggio meccanico.
Specifica IR standard per ambienti interni con illuminazione controllata con colori target coerenti.
Specifica IR modulato per ambienti con esposizione alla luce solare o illuminazione industriale intensa.
Specificare ToF IR quando i colori target variano drasticamente o è necessaria una misurazione precisa della distanza.
Evitare completamente l'IR se l'ambiente presenta polvere pesante, spruzzi d'olio o liquidi opachi sull'obiettivo.
Intraprendere le seguenti azioni per garantire una corretta integrazione e prevenire errori sul campo:
Acquista i kit di sviluppo dei fornitori per testare la modulazione del segnale e i tempi di risposta prima di progettare il tuo PCB personalizzato.
Testare il sensore rispetto ai materiali target effettivi nelle esatte condizioni di illuminazione previste durante l'implementazione.
Progetta un deflettore fisico sul tuo involucro per isolare l'emettitore dal ricevitore e prevenire la diafonia ottica.
Implementa la calibrazione di base basata su software per tenere conto della deriva termica e del degrado delle lenti nel tempo.
R: I sensori riflettenti standard in genere rilevano oggetti fino a 30 centimetri di distanza. I sensori del tempo di volo (ToF) possono estendere questo raggio fino a diversi metri. La portata massima dipende fortemente dalla corrente di pilotaggio del LED, dall'ottica delle lenti e dalla riflettività della superficie dell'oggetto target.
R: I sensori analogici standard hanno difficoltà con gli oggetti neri perché assorbono la luce IR. Gli oggetti trasparenti come il vetro lasciano passare la luce, causando errori di rilevamento. I sensori del tempo di volo gestiscono meglio gli oggetti neri, ma i sensori a ultrasuoni sono consigliati per i materiali trasparenti.
R: La luce solare diretta contiene alti livelli di radiazioni infrarosse. Questo rumore di fondo satura il ricevitore del fotodiodo, causando letture false positive o accecando completamente il sensore. Per mitigare questa interferenza sono necessari filtri ottici e modulazione del segnale a 38 kHz.
R: I sensori attivi emettono la propria luce IR e misurano il riflesso per determinare la distanza o la presenza. I sensori a infrarossi passivi (PIR) non emettono luce. Rilevano solo i cambiamenti nella radiazione termica ambientale, rendendoli ideali per il rilevamento del movimento umano su un'ampia area.
A: Collegare il sensore a un oscilloscopio per monitorare l'uscita di tensione analogica. Posiziona gli oggetti target a distanze note e registra i livelli di tensione. Regola il potenziometro integrato o modifica i valori di soglia ADC del microcontrollore per impostare il punto di trigger desiderato.
R: La modulazione del segnale a 38 kHz distingue la luce del sensore dal rumore di fondo continuo come la luce solare o l'illuminazione interna. Il ricevitore è sintonizzato con un filtro passa-banda per reagire solo agli impulsi a questa frequenza specifica, garantendo un funzionamento affidabile.
R: La diafonia ottica si verifica quando la luce proveniente dall'emettitore penetra direttamente nel ricevitore senza rimbalzare su un bersaglio. Ciò causa falsi trigger. Prevenirlo installando una barriera fisica opaca tra l'emettitore e il ricevitore e assicurando che il vetro di copertura sia a filo con il sensore.
