
Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-09-04 Origine : Site


Les systèmes modernes d'automatisation, de sécurité et de sûreté s'appuient fortement sur une détection précise de proximité et de mouvement pour fonctionner correctement. Un seul faux positif ou une détection manquée peut interrompre les lignes de production, compromettre la sécurité des installations ou entraîner de graves risques pour la sécurité dans l'usine. La sélection de la bonne technologie de détection constitue un défi d’ingénierie crucial qui a un impact direct sur la disponibilité opérationnelle. Le déploiement du mauvais type de capteur dans des environnements présentant des dynamiques de lumière, de poussière ou thermiques variables entraîne des pannes du système et des frais de maintenance importants.
Un Le capteur infrarouge actif fournit une solution déterministe basée sur un faisceau à ces défis de détection. Contrairement aux alternatives passives qui s'appuient sur les signatures thermiques environnementales, les capteurs actifs émettent leur propre lumière pour établir une ligne de base contrôlée. Ce guide décrit les mécanismes de la technologie infrarouge active. Nous comparerons ses performances à celles d'alternatives passives et fournirons un cadre d'évaluation technique aux intégrateurs de systèmes et aux ingénieurs électriciens afin de garantir des déploiements sur le terrain fiables.
Mécanisme d'action : les capteurs infrarouges actifs fonctionnent en émettant leur propre rayonnement IR et en mesurant soit la réflexion sur un objet, soit l'interruption physique du faisceau.
Actif ou passif : contrairement aux variantes passives qui détectent uniquement le rayonnement thermique émis (chaleur corporelle) changeant dans l'espace et dans le temps, les capteurs actifs établissent une ligne de base contrôlée et constante, ce qui les rend idéaux pour une détection précise de proximité et de périmètre.
Réalités de mise en œuvre : Bien que très fiables pour les applications en visibilité directe, les performances sont fortement influencées par la réflectivité de la surface, les interférences de la lumière ambiante et les particules environnementales.
Objectif de l'évaluation : les décisions d'approvisionnement et d'ingénierie doivent donner la priorité à l'angle du faisceau, à la plage de détection, à la longueur d'onde du spectre, à l'empreinte physique de l'installation et aux protocoles d'intégration par rapport au coût unitaire de base.
Le matériel de base se compose de deux composants principaux qui fonctionnent en tandem. La LED IR agit comme un émetteur, générant une longueur d'onde spécifique de lumière infrarouge alimentée par une source de courant régulée. Une photodiode ou un phototransistor sert de récepteur. Ce récepteur détecte la lumière émise lorsqu'elle rebondit sur une cible ou traverse un espace physique. La disposition physique de ces deux composants dicte le fonctionnement du capteur sur le terrain. Dans les conceptions industrielles, le circuit émetteur comprend souvent une puce pilote pour pulser la LED, tandis que le circuit récepteur comporte un amplificateur à transimpédance pour convertir le minuscule photocourant en un signal de tension utilisable pour le contrôleur logique.
Les ingénieurs doivent comprendre que l'alignement entre la puce émettrice et la lentille réceptrice détermine le gain optique. Un désalignement au niveau microscopique lors de la fabrication réduit la portée efficace. Les unités de haute qualité utilisent des lentilles en acrylique ou en verre moulées avec précision pour collimater la lumière émise en un faisceau étroit, maximisant ainsi l'énergie délivrée à la cible ou au récepteur adverse.
Un capteur infrarouge actif fonctionne principalement dans le spectre proche infrarouge (NIR). Cela varie généralement de 850 nm à 940 nm. Cette longueur d'onde spécifique reste complètement invisible à l'œil humain, évitant ainsi toute distraction visuelle dans les applications face à l'opérateur. En revanche, les systèmes passifs fonctionnent dans le spectre thermique de l’infrarouge moyen à lointain (LWIR), généralement entre 8 µm et 14 µm. Les capteurs actifs ne recherchent pas la chaleur ; ils recherchent leur propre longueur d'onde lumineuse spécifique.
Le choix entre 850 nm et 940 nm dépend de l'application. Les LED 850 nm offrent une puissance de sortie optique plus élevée et une meilleure sensibilité avec les photodiodes au silicium standard, mais elles émettent une faible lueur rouge visible dans les environnements sombres. Les LED 940 nm sont complètement invisibles, ce qui les rend préférées pour les applications de sécurité secrètes, même si elles subissent une légère baisse de sensibilité du récepteur. Comprendre cette différence spectrale est fondamental lors de la spécification de composants pour des installations discrètes.
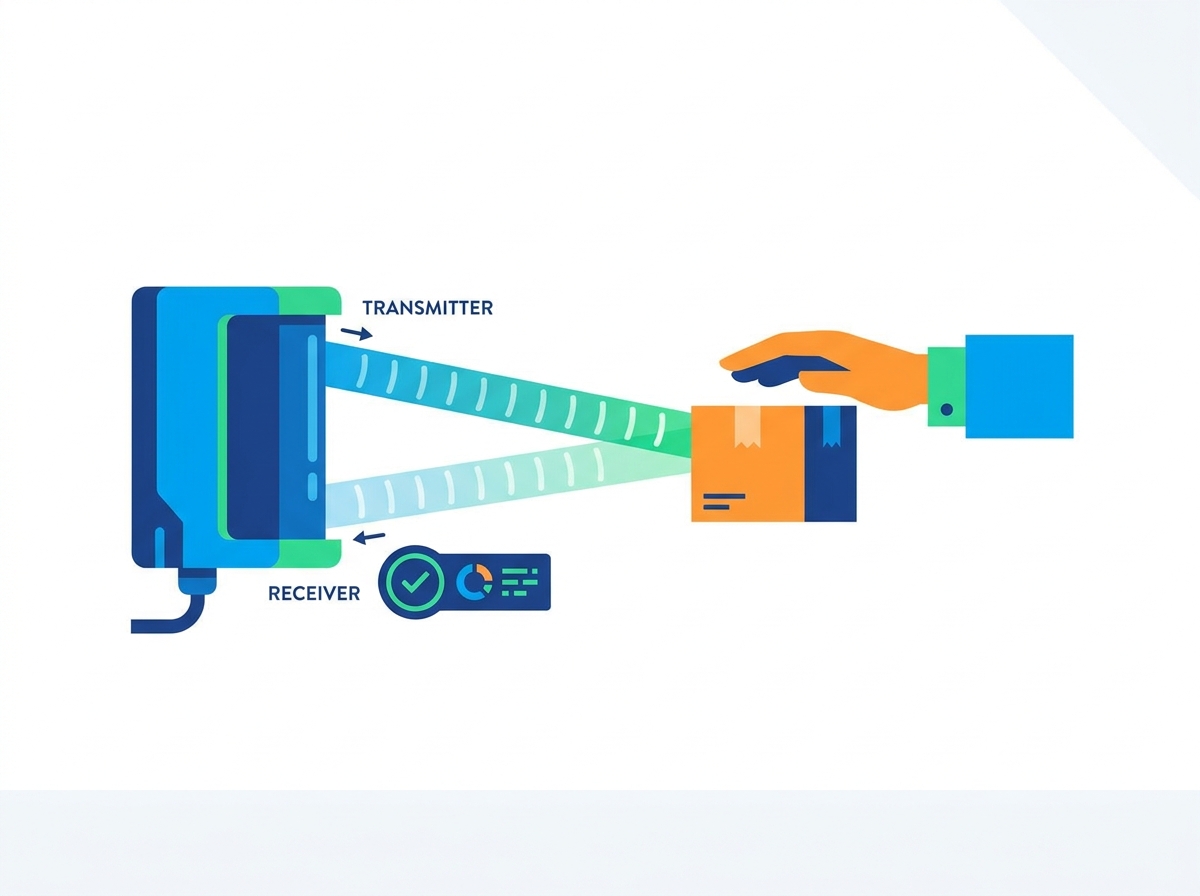
En mode réflexion, l'émetteur et le récepteur sont regroupés dans une seule unité. L'émetteur envoie un faisceau de lumière continu ou pulsé. Lorsqu'un objet entre dans cette trajectoire, la lumière rebondit sur la surface cible. La lumière qui revient atteint le récepteur. Le système calcule la présence sur la base d'un seuil de signal prédéfini. Si la lumière renvoyée est suffisamment forte, le capteur déclenche une sortie.
Ce mode dépend fortement des caractéristiques de la surface de la cible. Un morceau de papier blanc et plat reflétera beaucoup plus de lumière infrarouge qu’un pneu en caoutchouc noir texturé. Pour lutter contre cela, des capteurs de réflexion avancés utilisent la triangulation. Au lieu de simplement mesurer l’intensité lumineuse, ils mesurent l’angle de la lumière renvoyée sur un réseau d’imageurs linéaires. Cela permet au capteur de déterminer la distance exacte par rapport à l'objet, en ignorant les reflets de l'arrière-plan et les variations de couleur de la cible.
Le mode interruption nécessite que l'émetteur et le récepteur se fassent face à une distance physique. L'émetteur envoie un faisceau infrarouge continu directement dans le récepteur. Lorsqu'un objet brise cette ligne invisible, le récepteur perd le signal. Le capteur déclenche immédiatement une sortie. Cette configuration est couramment utilisée dans les rideaux de sécurité et les systèmes de sécurité périmétrique.
Étant donné que la lumière se propage directement de l'émetteur au récepteur sans dépendre de la réflexion de la cible, les systèmes à barrage offrent la plus grande fiabilité et la plus longue portée. Les barrières immatérielles industrielles regroupent des dizaines de ces paires émetteur-récepteur dans un seul boîtier pour créer un réseau dense de faisceaux. Si la main d'un opérateur de machine brise ne serait-ce qu'une seule poutre, le système de contrôle arrête instantanément la machinerie dangereuse. La nature déterministe de ce mode en fait la norme pour les applications de sécurité des personnes.
Les environnements industriels regorgent de sources infrarouges ambiantes. La lumière du soleil, les lampes halogènes et les arcs de soudage émettent un bruit IR important. Pour éviter les faux déclenchements, des capteurs de qualité industrielle modulent l'impulsion IR émise. Ils font clignoter la lumière à des fréquences élevées spécifiques, généralement entre 10 kHz et 100 kHz. Le récepteur est réglé avec un filtre passe-bande pour reconnaître uniquement cette fréquence exacte.
Cette modulation permet au capteur d'ignorer la lumière de fond intense et de se concentrer uniquement sur son propre faisceau. Si une source de lumière CC constante, comme le soleil, frappe le récepteur, les circuits internes bloquent la composante CC et amplifie uniquement le signal modulé CA. Sans cette fonctionnalité, les déploiements en extérieur ou en usine seraient impossibles en raison de la saturation constante de la photodiode.
Les capteurs actifs émettent leurs propres signaux IR pour créer une zone de détection. Les capteurs infrarouges passifs n'émettent rien. Au lieu de cela, les capteurs PIR utilisent des matériaux pyroélectriques pour détecter les changements spatiaux et temporels du rayonnement thermique ambiant. Ils recherchent des signatures thermiques se déplaçant dans leur champ de vision segmenté. Les capteurs actifs détectent la présence physique, tandis que les capteurs passifs détectent la chaleur en mouvement.
Un capteur PIR nécessite une différence de température entre l'objet en mouvement et l'arrière-plan. Si une personne traverse une pièce où la température est exactement celle de son corps, le capteur PIR peut ne pas la détecter. Un capteur actif ne se soucie pas de la température. Il détectera un bloc de glace ou une billette d'acier chauffée avec la même fiabilité, à condition que l'objet brise le faisceau ou réfléchisse la lumière.
Les capteurs actifs excellent dans les applications déterministes hautement contrôlées. Ils sont nécessaires pour détecter des objets non émetteurs de chaleur comme des cartons, des bouteilles en verre ou des pièces métalliques sur un convoyeur. Ils fournissent un contrôle de distance précis, permettant aux ingénieurs de définir des limites de détection exactes. Les lignes de fabrication à grande vitesse s'appuient sur des capteurs actifs car ils réagissent instantanément aux interruptions du faisceau, souvent avec des temps de réponse inférieurs à une milliseconde.
Si vous avez besoin d’un contrôle précis des limites, la technologie active est le bon choix. Vous pouvez localiser une zone de détection jusqu’à quelques millimètres. Cette précision est requise pour des tâches telles que le positionnement du bras robotique, la vérification de l'application des étiquettes et le comptage des petits composants tombant dans une goulotte.
Les capteurs passifs sont plus appropriés pour la surveillance générale de zones. Ils dominent la détection d'occupation des pièces pour le contrôle de la CVC et de l'éclairage. Les systèmes de sécurité résidentiels fonctionnant sur batterie utilisent le PIR car ils consomment très peu d’énergie et fonctionnent souvent pendant des années avec une seule pile bouton. La détection humaine sur une large zone est plus facile avec le PIR car elle couvre un large champ de vision sans avoir besoin d'un réflecteur ou d'un récepteur opposé.
Les capteurs PIR utilisent des lentilles de Fresnel pour diviser leur zone de visualisation en zones actives et inactives alternées. Lorsqu'un corps chaud traverse ces zones, le capteur génère un signal alternatif. Cela les rend excellents pour détecter les mouvements latéraux à travers une pièce, mais médiocres pour détecter une personne marchant directement vers le capteur.
La consommation d’énergie est un différenciateur majeur. Les capteurs actifs nécessitent une alimentation continue pour piloter l'émetteur LED. Les capteurs passifs consomment un courant minimal, attendant simplement un changement de chaleur. Cependant, les capteurs actifs offrent une précision déterministe bien supérieure pour des zones spécifiques. Vous échangez une consommation d’énergie plus élevée contre une détection de ligne de vue précise et fiable.
| Fonctionnalité | Infrarouge actif | Infrarouge passif (PIR) |
Émission |
Émet de la lumière NIR (850-940 nm) |
Aucun (reçoit LWIR 8-14µm) |
Cible de détection |
Objets physiques (n'importe quelle température) |
Déplacement des signatures thermiques |
Temps de réponse |
Sous-milliseconde |
Des centaines de millisecondes |
Consommation d'énergie |
Élevé (entraînement LED continu) |
Ultra-faible (microampères) |
Meilleure application |
Convoyeurs, rideaux de sécurité |
Contrôle de l'éclairage, alarmes de pièce |
Les installations de fabrication déploient des IR actifs pour le comptage d'objets sur les tapis roulants et le contrôle de la tension de la bande. La protection des machines repose en grande partie sur des barrières immatérielles. La caractéristique clé ici est un temps de réponse rapide. Le résultat direct est une réduction des goulots d’étranglement de la production et un arrêt immédiat des machines en cas de manquement à la sécurité. La précision permet à la chaîne de montage de fonctionner efficacement sans endommager les produits.
Prenons l’exemple d’une usine d’embouteillage à grande vitesse. Les bouteilles en verre transparent se déplacent sur toute la ligne à des centaines d'unités par minute. Les capteurs photoélectriques standard ont du mal avec les objets clairs. Les ingénieurs déploient des capteurs IR actifs spécialisés avec des filtres polarisés et des seuils d'hystérésis faibles pour détecter de manière fiable le bord d'attaque de chaque bouteille en verre, garantissant ainsi que les buses de remplissage s'actionnent à la milliseconde exacte.
Les capteurs de rupture de faisceau sont standard pour la surveillance des lignes de clôture. Les opérations de portail automatisé les utilisent pour empêcher la fermeture des véhicules. La principale caractéristique est un faisceau invisible et continu couvrant de longues distances. Le résultat est une détection d’intrusion inviolable. Les intrus ne peuvent pas facilement contourner un faisceau qu’ils ne peuvent pas voir, garantissant ainsi l’intégrité du périmètre de haute sécurité.
Montez l'émetteur sur un poteau rigide au bord du périmètre.
Montez le récepteur sur un poteau opposé, en assurant une ligne de vue directe.
Alignez l'optique à l'aide d'un voltmètre pour mesurer la force du signal du récepteur.
Câblez le relais de sortie au panneau de commande d’alarme principal.
Testez le faisceau en le parcourant à différentes vitesses pour vérifier la réponse du déclencheur.
Vous interagissez avec un capteur infrarouge au quotidien dans les sanitaires sans contact et les portes automatiques. La robotique les utilise pour éviter les obstacles de base. Les ingénieurs doivent équilibrer le facteur de forme, la consommation électrique et la fiabilité dans ces applications. Les capteurs doivent être suffisamment petits pour se cacher derrière des cadres en plastique tout en restant suffisamment robustes pour des milliers de déclenchements quotidiens.
Dans les véhicules à guidage automatique (AGV) utilisés dans les entrepôts, les réseaux IR actifs permettent d'éviter les collisions à courte portée. Ils agissent comme une couche de sécurité secondaire sous les scanners LIDAR principaux. Si l'AGV s'approche trop près d'un rack ou de la botte d'un travailleur, les capteurs de proximité IR détectent la réflexion et coupent instantanément l'alimentation des moteurs d'entraînement.
Il est crucial d’adapter les spécifications des capteurs à l’environnement physique. Un angle de faisceau étroit augmente la plage de détection maximale. Cependant, les poutres étroites nécessitent un alignement mécanique très précis. Un angle de faisceau large couvre plus de surface et est plus facile à aligner. Le compromis est que les grands angles sacrifient la distance globale et peuvent capter les réflexions latérales indésirables des murs ou des machines à proximité.
Lors de l'évaluation de la résolution, considérez le plus petit objet que vous devez détecter. Un capteur avec une empreinte optique importante peut manquer un fil fin traversant son faisceau. À l’inverse, un capteur doté d’un faisceau infrarouge de type laser peut détecter de minuscules composants mais se déclenchera par erreur sur les particules de poussière en suspension dans l’air. Sélectionnez le profil de poutre qui correspond à votre taille cible.
Le montage physique dicte la sélection du capteur. Les capteurs actifs à rupture de faisceau de haute fiabilité nécessitent un câblage double face. Vous devez faire passer les câbles d'alimentation et de signal des deux côtés de l'espace. Si l'application ne prend pas en charge le câblage double face, vous devez évaluer les capteurs rétroréfléchissants ou de proximité simple face. Vérifiez toujours la disponibilité des conduits avant de spécifier un système double face.
Les capteurs rétroréfléchissants offrent un juste milieu. Ils abritent l'émetteur et le récepteur dans une seule unité, mais font rebondir le faisceau sur un réflecteur prismatique spécialisé monté à travers l'espace. Cela nécessite un câblage d'un seul côté tout en conservant une grande partie de la fiabilité d'une véritable configuration à faisceau de rupture. Cependant, les objets brillants traversant le faisceau peuvent parfois faire croire au récepteur qu'il voit le réflecteur.
Les environnements d’exploitation ont un impact important sur les signaux IR. La lumière directe du soleil peut saturer les récepteurs si l’immunité aux lux est faible. La poussière épaisse, le brouillard et l'humidité dispersent le faisceau infrarouge, réduisant ainsi la portée. Les applications industrielles nécessitent des boîtiers IP comme IP67 ou IP69K. Les déploiements extérieurs doivent répondre aux normes NEMA strictes pour survivre à l’infiltration d’eau et aux fluctuations extrêmes de température.
| Indice IP | Niveau de protection | Environnement idéal |
IP65 |
Étanche à la poussière, jets d'eau |
Fabrication en intérieur, lavage léger |
IP67 |
Étanche à la poussière, immersion temporaire |
Portails extérieurs, machinerie lourde |
IP69K |
Vapeur haute pression étanche à la poussière |
Transformation des aliments et des boissons |
Analysez les exigences électriques de votre système de contrôle. Déterminez si vous avez besoin de sorties de tension NPN/PNP, relais ou analogiques. Les architectures évolutives modernes utilisent souvent IO-Link pour des diagnostics avancés. Le capteur doit s'interfacer de manière transparente avec les automates ou microcontrôleurs existants. Assurez-vous que l’alimentation électrique peut gérer la consommation de courant continue de plusieurs émetteurs actifs.
Les sorties NPN (sinking) et PNP (sourcing) sont la norme en matière d'automatisation industrielle. Vous devez faire correspondre le type de sortie du capteur à la carte d'entrée de votre automate. Le câblage d’un capteur PNP à une entrée NPN entraînera un échec d’enregistrement des signaux. De plus, envisagez des capteurs dotés d'une protection intégrée contre les courts-circuits et l'inversion de polarité pour éviter tout dommage lors de l'installation.
Les déploiements denses risquent d’interférer entre plusieurs capteurs infrarouges actifs. Si le récepteur A voit la lumière de l'émetteur B, de faux déclenchements se produisent. Les tactiques d'atténuation incluent l'alternance des fréquences de modulation entre les capteurs adjacents. Le blindage physique et le multiplexage des canaux empêchent également la diaphonie. Une bonne planification spatiale est obligatoire lors de l’installation de plusieurs capteurs à proximité immédiate.
Lorsque vous montez des capteurs face à face dans une rangée, alternez les positions de l'émetteur et du récepteur. Au lieu d'avoir tous les émetteurs à gauche et tous les récepteurs à droite, échangez une paire sur deux. Cela réduit considérablement le risque qu'un récepteur capte la lumière parasite d'un émetteur adjacent, préservant ainsi l'intégrité de la grille de détection.
Le mode réflexion souffre du problème des « objets sombres ». Les matériaux noirs mats ou très poreux absorbent la lumière infrarouge plutôt que de la réfléchir. Cela provoque des détections manquées. Vous pouvez atténuer ce problème en utilisant des technologies de suppression d’arrière-plan. Alternativement, le passage à une configuration à faisceau brisé élimine complètement les variables de réflectivité, car l'objet n'a qu'à bloquer la lumière.
Les capteurs de suppression d'arrière-plan utilisent un détecteur sensible à la position (PSD) au lieu d'une simple photodiode. Ils calculent l’angle de la lumière renvoyée pour déterminer la distance. Cela signifie qu'un pneu en caoutchouc noir à 10 centimètres déclenchera le capteur de manière aussi fiable qu'une boîte en plastique blanche à 10 centimètres, ignorant complètement un fond métallique brillant à 15 centimètres.
Le déploiement à long terme nécessite une planification de maintenance réaliste. Un nettoyage régulier des lentilles est nécessaire dans les environnements poussiéreux. Les systèmes de poutres de freinage soumis aux vibrations des machines lourdes nécessitent des contrôles physiques fréquents de l’alignement. Vous devez également tenir compte de la dégradation des LED au fil du temps. Le recalibrage garantit que le seuil du signal reste précis car l'émetteur perd lentement son intensité au fil des années d'utilisation continue.
Mettre en œuvre un calendrier de maintenance préventive basé sur l’environnement. Dans une salle blanche, les capteurs peuvent fonctionner pendant des années sans intervention. Dans une scierie, l’accumulation de sciure sur les lentilles entraînera une dégradation du signal en quelques jours. Utilisez des capteurs avec des sorties d'alarme intégrées qui avertissent l'API lorsque la force du signal reçu descend en dessous d'une marge de sécurité, permettant ainsi un nettoyage avant qu'une panne grave ne se produise.
Un capteur infrarouge actif constitue un outil déterministe extrêmement fiable pour la détection de proximité et d'interruption. Le succès dépend fortement du contrôle des variables environnementales et d’installation. Pour garantir un déploiement réussi, suivez ces étapes concrètes :
Classez vos besoins exacts par type de détection, en choisissant entre présence ou mouvement.
Cartographiez vos contraintes physiques d'installation pour déterminer si un câblage simple face ou double face est réalisable.
Analysez les propriétés des matériaux et la couleur des objets cibles pour éviter les problèmes d'absorption.
Évaluez les niveaux d’exposition environnementale, y compris la lumière ambiante et la poussière, avant de demander des devis aux fournisseurs.
Réalisez une validation de principe à l'aide de kits d'évaluation dans l'environnement de déploiement réel avant de vous engager dans un achat de masse.
R : Il émet une longueur d’onde spécifique de lumière infrarouge. Le capteur mesure ensuite soit la réflexion de cette lumière rebondissant sur un objet, soit l'interruption physique du faisceau continu entre un émetteur et un récepteur.
R : Les capteurs actifs émettent et reçoivent leur propre lumière infrarouge pour détecter la présence physique. Les capteurs passifs n'émettent rien ; ils reçoivent uniquement un rayonnement thermique pour détecter les changements temporels et spatiaux des signatures thermiques.
R : Ils fonctionnent généralement dans le spectre proche infrarouge (NIR), entre 850 nm et 940 nm. Cette longueur d'onde est invisible à l'œil humain mais hautement détectable par les photodiodes au silicium standard.
R : Oui, mais avec des limites. Les capteurs de haute qualité utilisent des filtres optiques et une modulation du signal haute fréquence pour ignorer la lumière du soleil. Cependant, la lumière directe du soleil peut encore saturer le récepteur dans les environnements extérieurs.
R : Les matériaux transparents comme le verre ou le plastique transparent peuvent provoquer de fausses réflexions ou laisser passer le faisceau. Les matériaux sombres, mats ou poreux peuvent absorber le signal infrarouge, provoquant des détections manquées en mode réflexion.
R : Les plages de détection varient considérablement. Les capteurs de proximité à réflexion détectent généralement des objets allant de quelques centimètres à quelques mètres. Les systèmes de rupture de faisceaux à haute puissance peuvent s’étendre sur des centaines de mètres.
R : Les causes courantes incluent la poussière ou l'humidité sur l'objectif, un désalignement mécanique dû aux vibrations, une saturation importante de la lumière ambiante ou une diaphonie optique provenant de capteurs adjacents fonctionnant sur la même fréquence.
